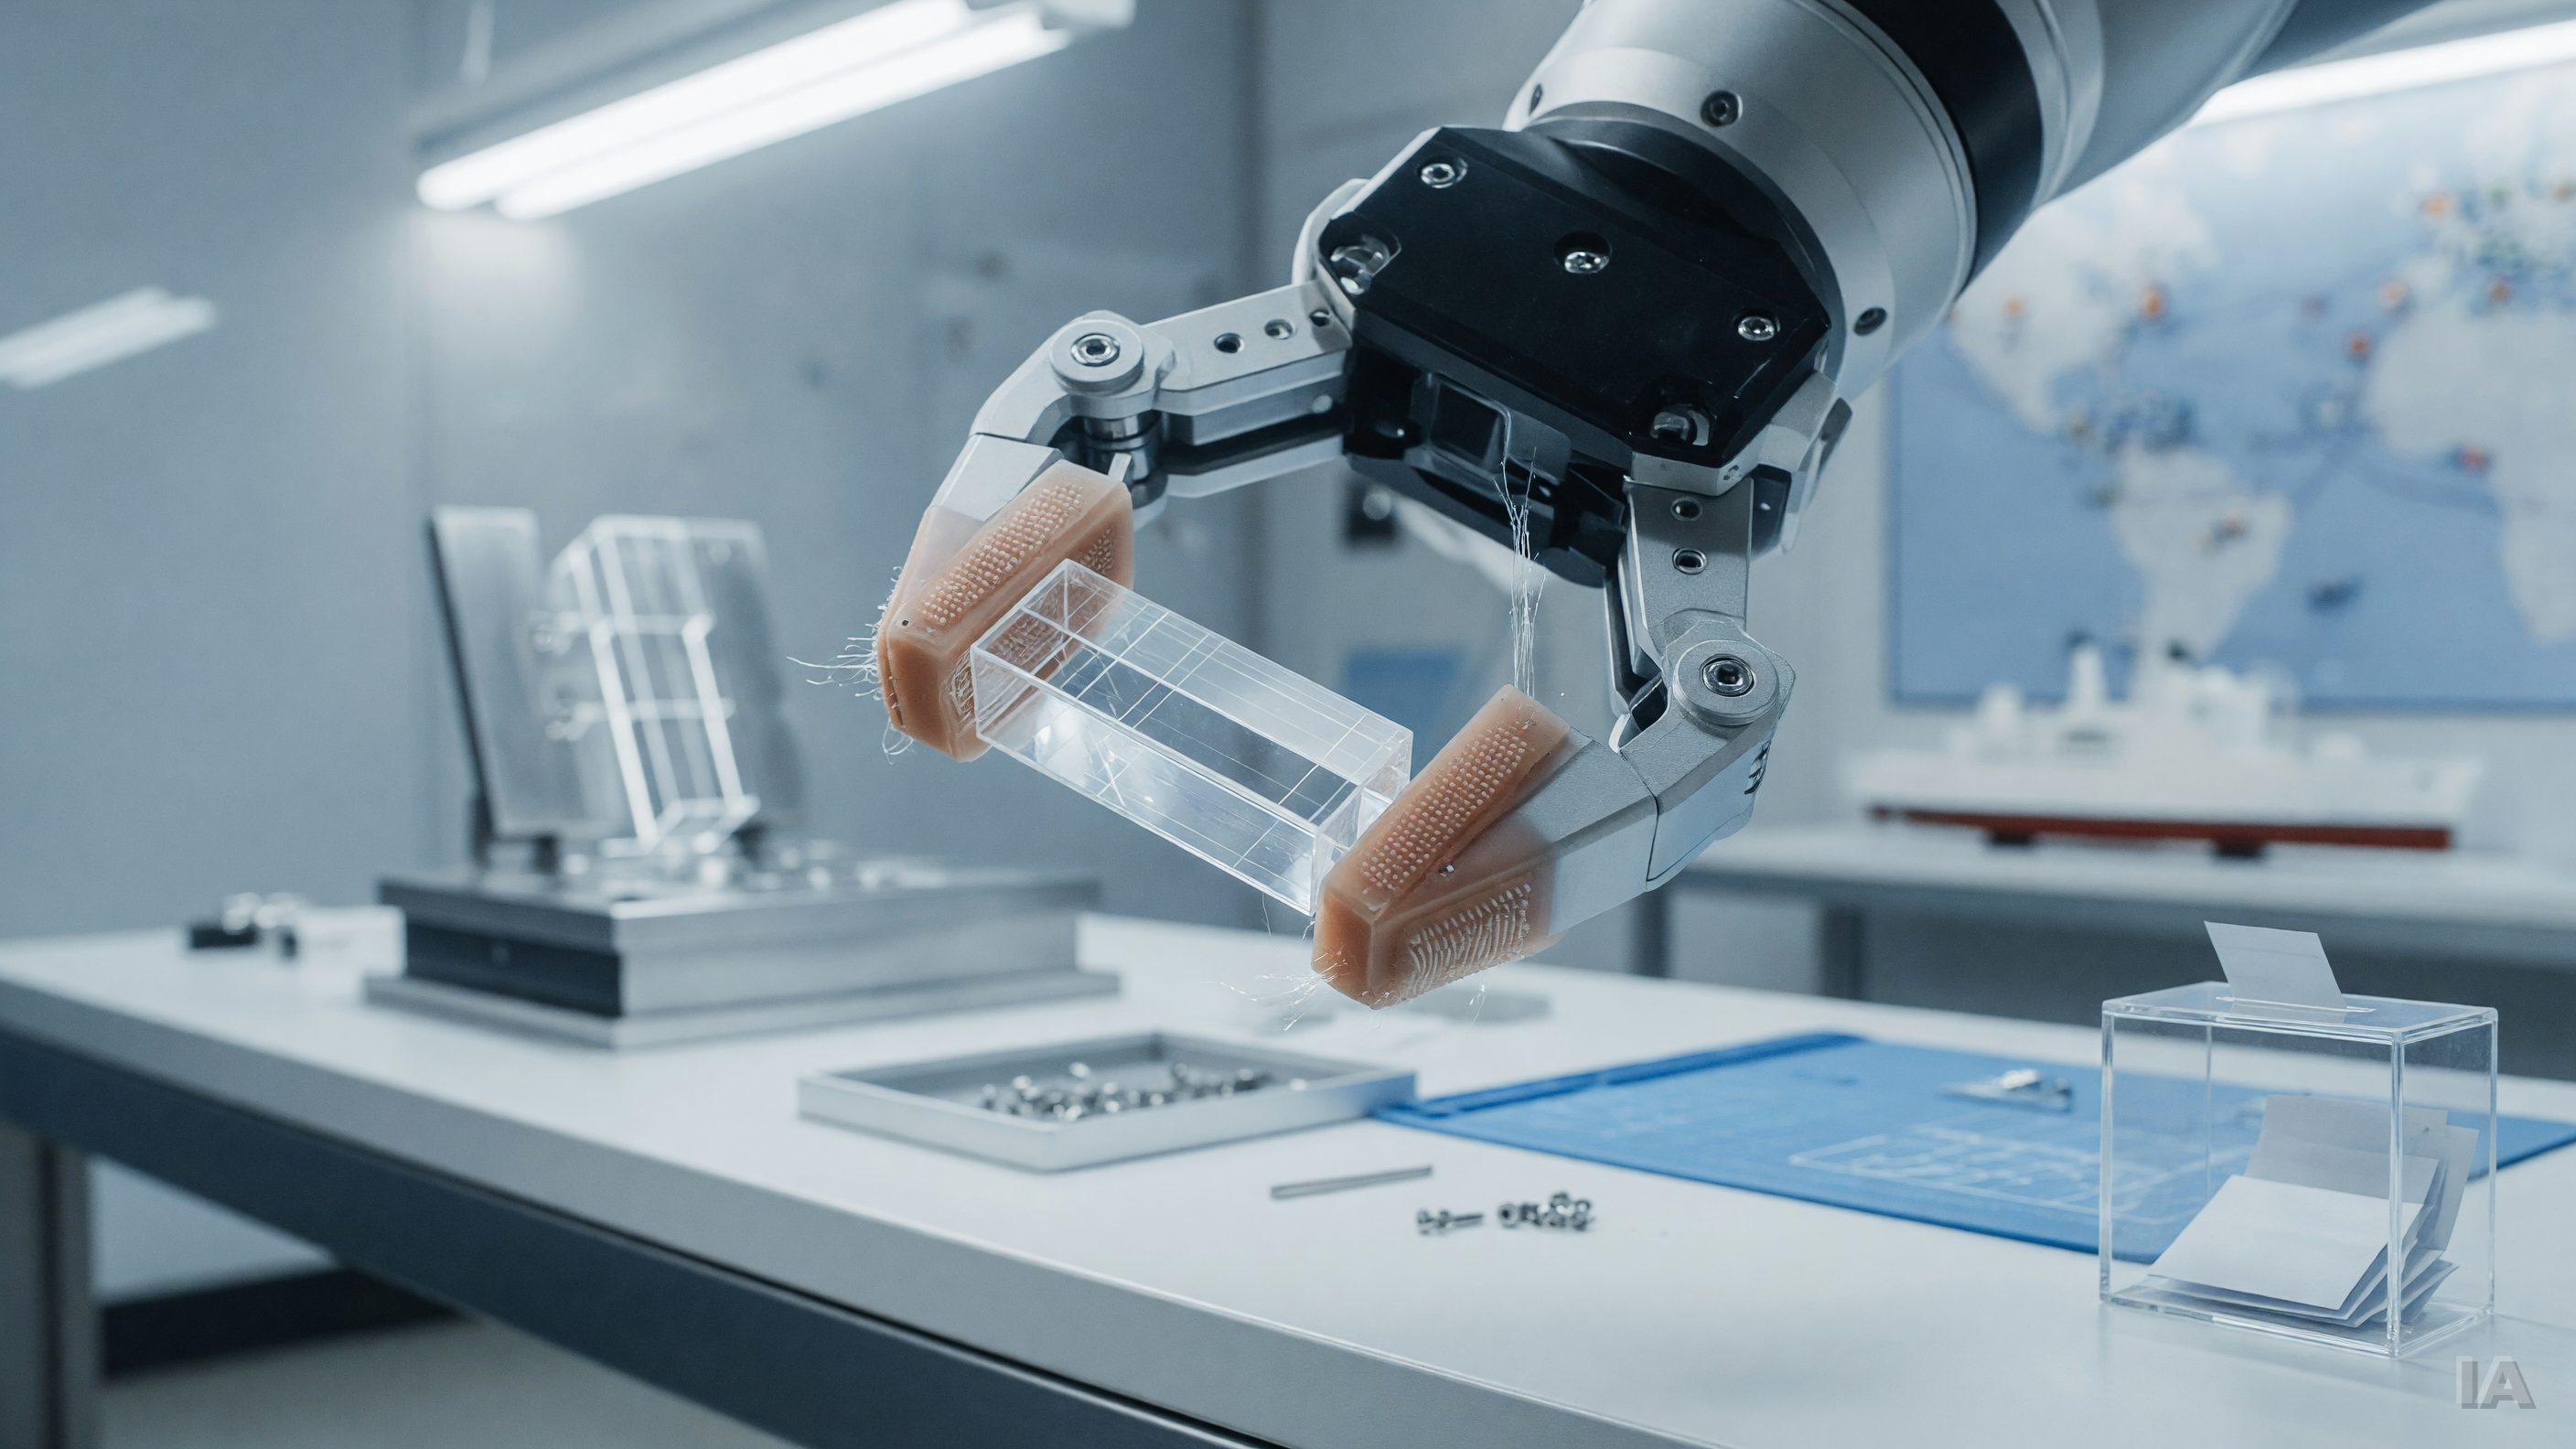
Pendant des années, la robotique a appris à regarder. Les modèles de vision et de langage ont permis aux machines de reconnaître une tasse, de comprendre une consigne ou de planifier une séquence de gestes. Ce qu'elles ne savent pas faire aussi bien, c'est sentir : dosser la pression d'une pince sur un fruit, insérer une pièce qui force légèrement, réagir quand un objet glisse. C'est précisément sur ce terrain qu'Eka Robotics place son pari, et qu'elle vient de lever 150 M$ US, selon The Robot Report.
Ce que l'entreprise annonce
Selon The Robot Report, Eka Robotics construit un modèle dit « vision-force-action », ou VFA, destiné à développer chez les robots une forme d'intuition de la physique. La méthode retenue est l'apprentissage par renforcement à grande échelle : plutôt que de se contenter d'imiter des démonstrations humaines, le système s'exerce, essuie des échecs et ajuste son comportement en fonction de ce qu'il perçoit, y compris les forces de contact.
Le montant, 150 M$ US, est considérable pour une jeune pousse de ce secteur. À l'heure où nous écrivons, les détails publics restent minces : l'extrait diffusé par The Robot Report ne précise pas, ici, l'identité de tous les investisseurs ni la valorisation, et nous ne les extrapolerons pas. Ce qui est établi, c'est l'ambition technique et l'ampleur du financement.
Pourquoi la force change la donne
Les modèles « vision-langage-action » (VLA), qui dominent la discussion depuis deux ans, convertissent des images et des instructions en commandes motrices. Ils fonctionnent bien pour des tâches où la précision de contact importe peu : déplacer un objet d'un point à un autre, ranger, trier. Dès qu'il faut visser, emboîter, essuyer ou manipuler un matériau souple, l'information visuelle devient insuffisante. Un humain qui enfile un connecteur ne le « voit » pas s'enclencher : il le sent.
Intégrer la force dans le modèle lui-même, plutôt que de la traiter comme un signal périphérique géré par un contrôleur classique, revient à admettre que la physique du contact est une modalité de plein droit. C'est la logique du VFA que décrit Eka. L'apprentissage par renforcement, lui, sert à combler un angle mort des démonstrations : on ne peut pas montrer à une machine toutes les façons dont une pièce peut se coincer, mais elle peut les découvrir en s'entraînant à grande échelle, souvent en simulation d'abord, puis dans le monde réel.
Un problème de données, avant tout
La difficulté centrale de la robotique d'apprentissage n'est pas l'algorithme, c'est la donnée. Il n'existe pas, pour les gestes physiques, d'équivalent du web qui a nourri les grands modèles de langage. Les équipes cherchent donc des sources de substitution, et plusieurs pistes se dessinent en parallèle.
La première consiste à capter l'activité humaine. Un système portable décrit par Robotics News, via TechXplore, enregistre les mouvements, la posture et la façon dont une personne touche ou saisit des objets, afin d'entraîner des robots humanoïdes à coordonner ces éléments de façon fiable. Du côté chinois, Pandaily rapporte qu'Amap diffuse en code source ouvert Lambda-0, un modèle de robot humanoïde complet entraîné uniquement à partir de données humaines en vue subjective, c'est-à-dire filmées du point de vue de la personne qui accomplit la tâche.
La deuxième piste est la collecte industrielle. L'Usine Nouvelle décrit un site où une cinquantaine d'opérateurs guident des bras robotisés et des humanoïdes dans la répétition de gestes, des écrans affichant en continu le volume de données recueilli par chaque agent. C'est le visage de l'entreprise allemande Agile Robots, qui se lance dans la course aux humanoïdes en visant un marché que la publication évoque jusqu'à 635 milliards d'euros en 2035, une projection à prendre avec la prudence habituelle des prévisions sectorielles.
La troisième piste, enfin, est la donnée synthétique. Selon MIXED, Nvidia a élargi ses outils Cosmos le 22 octobre pour générer des exemples d'entraînement difficiles ou dangereux à obtenir dans la réalité : vidéos synthétiques d'événements rares, défauts de fabrication, variations de météo ou d'éclairage. L'approche d'Eka, fondée sur le renforcement à grande échelle, se situe au croisement de ces logiques : elle suppose de pouvoir produire une quantité énorme d'expérience, et donc de simulation fidèle à la physique du contact, ce qui reste l'un des points les plus ardus du domaine.
Une ruée financière qui s'accélère
Le tour de table d'Eka ne tombe pas dans le vide. MarketWatch observe que le succès de l'intelligence artificielle a laissé les investisseurs en quête du prochain grand thème, et que les gestionnaires de fonds multiplient les produits ciblés, des FNB consacrés à la robotique jusqu'à l'économie spatiale naissante. L'argent est disponible, et il cherche des récits crédibles.
Ce contexte appelle une lecture nuancée. D'un côté, il finance de vraies avancées de recherche. De l'autre, il alimente des attentes que la technique ne peut pas toujours satisfaire à court terme. Le cas des humanoïdes de combat, raconté par derStandard, en offre un contrepoint : le journal autrichien rapporte que des robots humanoïdes destinés à un usage militaire ont échoué lors d'un exercice, le rêve du « Terminator » se heurtant à une réalité technique très différente. Entre la démonstration spectaculaire et la fiabilité en conditions réelles, l'écart demeure large.
Les géants occupent déjà le terrain
Eka avance sur un marché où les acteurs établis ont de longues avances industrielles. Toyota a chiffré devant ses actionnaires, d'après Les Numériques, un programme d'environ 400 000 automates déployés à partir de 2028, motivé par le vieillissement de ses chaînes et la pénurie de main-d'œuvre. Le site précise que ce chiffre a été souvent déformé au fil de sa circulation, un rappel utile : il s'agit d'automates industriels au sens large, et non de 400 000 humanoïdes.
Tesla, de son côté, a annoncé le démarrage de la production de son robot Optimus à Fremont, en Californie, selon le Times of India, qui souligne que la phase reste précoce et susceptible de rencontrer des difficultés. Clubic ajoute que le constructeur prendrait à sa charge environ 830 millions de dollars de l'agrandissement d'une usine de Samsung Electro-Mechanics à Sejong, en Corée du Sud, pour sécuriser entre 2029 et 2033 les substrats qui relient ses puces d'IA à l'électronique de ses voitures autonomes et d'Optimus. L'épisode illustre une réalité souvent oubliée : derrière l'intelligence logicielle, la chaîne d'approvisionnement matérielle conditionne tout.
En Chine, l'effervescence est tout aussi visible. China Daily rapporte que Unitree intensifie ses efforts pour réaliser des percées en IA, et titre sur une révolution robotique qui dépasse le cadre des usines. DEEP Robotics, selon The Manila Times, a dévoilé cinq avancées de recherche en IA incarnée. Ces annonces confirment que la compétition porte autant sur les modèles que sur le matériel.
Le vrai enjeu : la manipulation fine
Un commentaire publié par Fortune, signé Rick Lazio, plaide d'ailleurs pour que les constructeurs et équipementiers américains reçoivent des incitatifs afin d'investir dans la robotique et l'équipement avancé, faute de quoi les nouvelles technologies ne serviront à rien si les usines ne parviennent pas à les produire efficacement. L'argument, qui porte ici sur l'automobile, résume bien le défi : la valeur se crée quand l'intelligence se traduit en gestes fiables, répétables et rentables sur une chaîne.
C'est là que la proposition d'Eka prend son sens. Les tâches qui résistent encore à l'automatisation, assemblage de précision, manipulation d'objets déformables, opérations nécessitant de doser un effort, sont précisément celles où la perception du contact est décisive. Si un modèle capable d'intégrer vision et force se révélait robuste, il élargirait le périmètre des tâches automatisables sans exiger de reprogrammer chaque poste.
Ce qu'il faut garder en tête
Plusieurs inconnues subsistent. Eka n'a pas, à notre connaissance, publié de résultats comparatifs indépendants montrant la supériorité de son approche sur les modèles existants. Le passage de la simulation au monde réel, l'usure des capteurs de force, le coût du matériel tactile et la sécurité des robots évoluant près d'humains restent des obstacles bien documentés dans le domaine.
Ce qui est solide, en revanche, c'est le déplacement du débat : la question n'est plus seulement de savoir si un robot peut comprendre une consigne, mais s'il peut agir avec justesse dans un monde régi par le frottement, l'inertie et la résistance des matériaux. Avec 150 M$ US, Eka dispose de moyens pour tester cette hypothèse à grande échelle. Les prochains mois diront si l'intuition physique d'une machine peut s'apprendre, ou si elle exigera encore longtemps la patience d'un artisan.