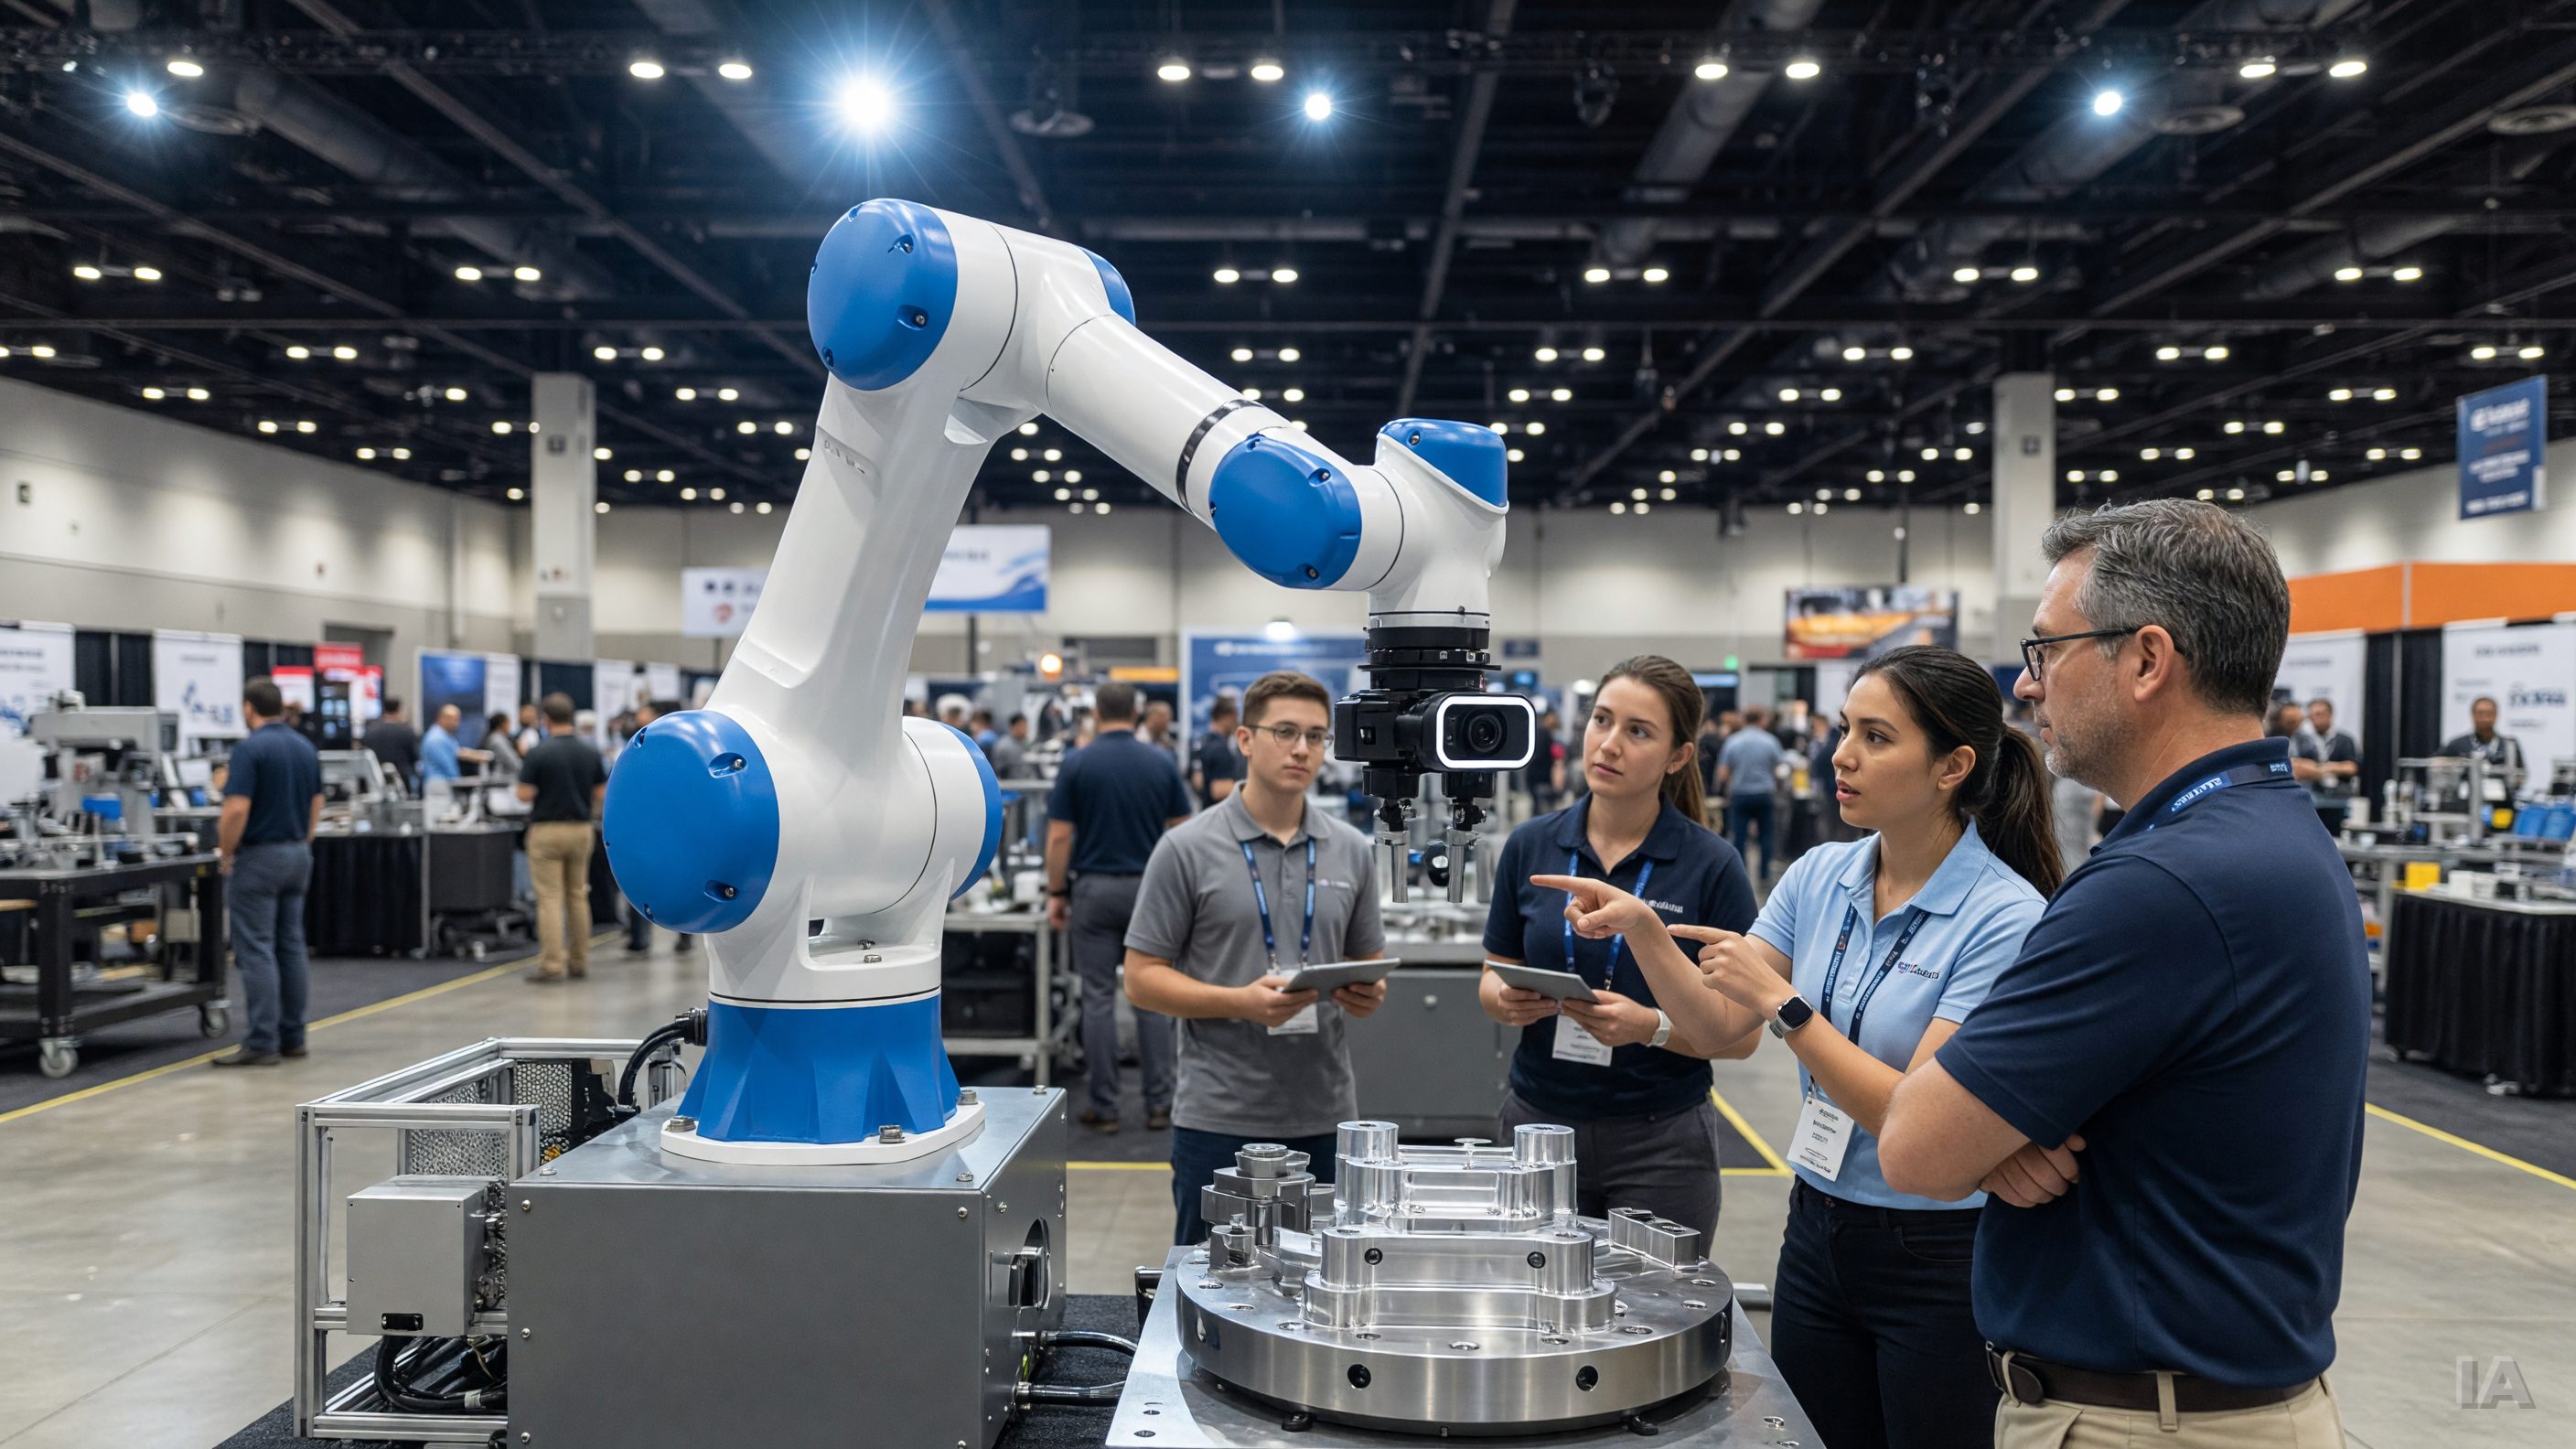
Dans la robotique industrielle, les annonces se résument d'ordinaire à un chiffre : quelques kilos de charge utile en plus, quelques centimètres de portée, une seconde gagnée sur un cycle. La septième génération de plateforme présentée par Universal Robots à l'IMTS, la grand-messe américaine de la machine-outil tenue à Chicago, obéit à une autre logique. Selon The Robot Report, le fabricant danois y a dévoilé simultanément trois nouveaux bras collaboratifs, un contrôleur central entièrement reconstruit et une nouvelle bride porte-outil conçue pour accueillir des charges utiles « prêtes pour l'IA ».
Ce « tout en même temps » est le véritable message. Un constructeur ne refond pas son électronique de commande, sa mécanique et son interface d'outillage la même semaine par goût de la mise en scène. Il le fait quand l'architecture héritée ne suffit plus à ce qu'on veut lui faire faire.
Ce qui a changé sous le capot
Le bras robotisé, en 2026, est la partie la moins différenciante d'un cobot. Les six axes, les réducteurs harmoniques, les moteurs sans balais : tout cela est maîtrisé, copié et fabriqué à grande échelle, notamment en Chine, où une nuée de constructeurs a fait s'effondrer les prix d'entrée de gamme. Ce qui distingue encore une plateforme, c'est ce qui entoure le bras : la puissance de calcul embarquée, la latence du bus interne, la qualité du logiciel de programmation, la richesse de l'écosystème d'outils compatibles.
La bride porte-outil — cette interface circulaire au bout du poignet sur laquelle on visse la pince, la ventouse ou la tête de vissage — illustre bien le déplacement. Historiquement, elle ne transportait que quelques fils : alimentation basse tension et quelques entrées-sorties numériques. Cela suffisait à commander une pince pneumatique. Cela ne suffit plus dès qu'on veut brancher au bout du bras une caméra, un capteur tactile, un capteur d'effort ou un préhenseur dit intelligent, qui produisent un flux de données continu et exigent un canal de communication rapide. Sans cette plomberie, chaque intégrateur en est réduit à faire courir des câbles le long du bras, avec les pannes et les usures que cela implique.
Une bride « prête pour l'IA », dans ce contexte, n'a rien de magique : elle signifie de l'énergie et de la donnée disponibles là où se passe l'action, dans un format standardisé. C'est la condition matérielle pour que des modèles de perception ou de manipulation tournent utilement sur une cellule de production.
Le calcul migre vers le bord de l'atelier
Le second morceau du casse-tête, c'est le contrôleur. Les armoires de commande industrielles ont longtemps été dimensionnées pour exécuter une trajectoire déterministe, pas pour faire tourner un réseau de neurones. Or l'« IA physique » — l'expression est devenue le mot-valise de l'industrie — suppose qu'une partie du traitement se fasse localement, avec des temps de réponse de l'ordre de la milliseconde et sans dépendre d'un lien vers un nuage informatique.
C'est exactement le sujet que l'écosystème des puces met en avant. The Robot Report annonce ainsi que Dermot O'Driscoll, vice-président responsable de la mise en marché de l'IA physique chez Arm, viendra détailler à la conférence RoboBusiness les principes de calcul qui sous-tendent une IA physique digne de confiance. Derrière la formule, des questions très concrètes : comment répartir la charge entre le microcontrôleur temps réel, le processeur applicatif et l'accélérateur ; comment garantir qu'une mise à jour de modèle ne dégrade pas la sécurité fonctionnelle ; comment démarrer une chaîne de confiance matérielle sur un équipement installé pour dix ou quinze ans dans une usine.
Universal Robots n'arrive pas vierge sur ce terrain. La firme d'Odense, pionnière du cobot avec son UR5 lancé en 2008 et propriété du groupe américain Teradyne depuis 2015, avait déjà amorcé le virage avec la refonte de son environnement logiciel et un kit d'accélération IA développé avec Nvidia. La génération présentée à l'IMTS boucle la boucle : le logiciel nouveau tourne enfin sur du matériel conçu pour lui.
Pourquoi la concurrence se joue sur la plateforme
Pour un directeur d'usine, le coût du bras représente rarement la moitié de la facture d'un projet. L'essentiel part dans l'intégration : étude de sécurité, outillage spécifique, vision, programmation, formation, maintenance. Une plateforme qui réduit ce coût invisible gagne, même si son bras coûte plus cher à l'achat. C'est précisément la ligne de défense des acteurs européens et japonais face à la pression tarifaire asiatique : vendre un environnement complet, certifié et documenté, plutôt qu'un axe mécanique.
Cette bataille de l'intégration se lit ailleurs dans l'industrie. Fast Company a décrit le système d'assemblage robotisé de repas mis en service par la jeune pousse Wonder, l'Infinite Makeline, dont la technologie a été rachetée à la chaîne Sweetgreen : ce qui fait la valeur du dispositif n'est pas un bras particulier, mais l'orchestration complète d'une cuisine autonome. Même logique chez Pudu Robotics, qui, selon un communiqué diffusé par PR Newswire après l'IFA, structure son expansion européenne autour d'une stratégie de déploiement localisé plutôt que d'un seul produit vedette.
L'ombre portée des humanoïdes
Ces annonces industrielles avancent dans le vacarme médiatique des robots humanoïdes. Unitree a officialisé une version améliorée de son G1, le G1+, dotée de moteurs plus efficaces, comme l'ont rapporté The Standard et Gagadget. VnExpress International rappelle de son côté un chiffre qui donne la mesure de la domination chinoise — la quasi-totalité des humanoïdes expédiés dans le monde — tout en posant la seule question qui compte : qui les achète vraiment, et pour quel travail ?
La réponse la plus lucide est venue d'un dirigeant de Hyundai, propriétaire de Boston Dynamics, qui a jugé improbable une entrée en bourse de sa filiale d'ici 2027 et estimé que la commercialisation à grande échelle des humanoïdes demeurait à plusieurs années de distance. Pendant ce temps, les cobots à six axes, eux, travaillent déjà par dizaines de milliers dans des ateliers d'usinage, de soudage et de palettisation.
La sécurité reste d'ailleurs le grand écart entre les deux mondes. Le Journal du Geek a relayé une nouvelle vidéo d'humanoïde partant en vrille et frappant des techniciens lors d'essais en Chine — un incident spectaculaire qui rappelle pourquoi la robotique collaborative industrielle s'appuie sur un corpus normatif exigeant, refondu ces dernières années, encadrant les forces de contact et les arrêts protecteurs. C'est ce travail ingrat de certification, plus que la démonstration virale, qui permet à un robot de partager un espace avec un opérateur.
Ce qu'il faut surveiller maintenant
Trois indicateurs diront si la refonte annoncée à l'IMTS tient ses promesses. D'abord, l'adoption par les intégrateurs et les fournisseurs d'outillage : une bride standardisée ne vaut que si les fabricants de pinces et de caméras s'y rallient. Ensuite, la rétrocompatibilité : des milliers de cellules existantes tournent sur les générations précédentes, et les exploitants n'aiment pas les ruptures. Enfin, la couche logicielle ouverte. Le Journal du Net a cartographié l'essor de l'open source en robotique — plateformes, modèles, jeux de données, robots à monter soi-même — une dynamique qui pousse les acteurs établis à ouvrir leurs interfaces s'ils ne veulent pas voir la valeur migrer vers le logiciel des autres.
La robotique collaborative sort ainsi d'une décennie où la question était « combien de kilos, sur quelle portée ». Elle entre dans une phase où l'on demandera plutôt : quelle puissance de calcul, quelle bande passante au poignet, quelle chaîne de confiance logicielle. Le bras, lui, devient une commodité.