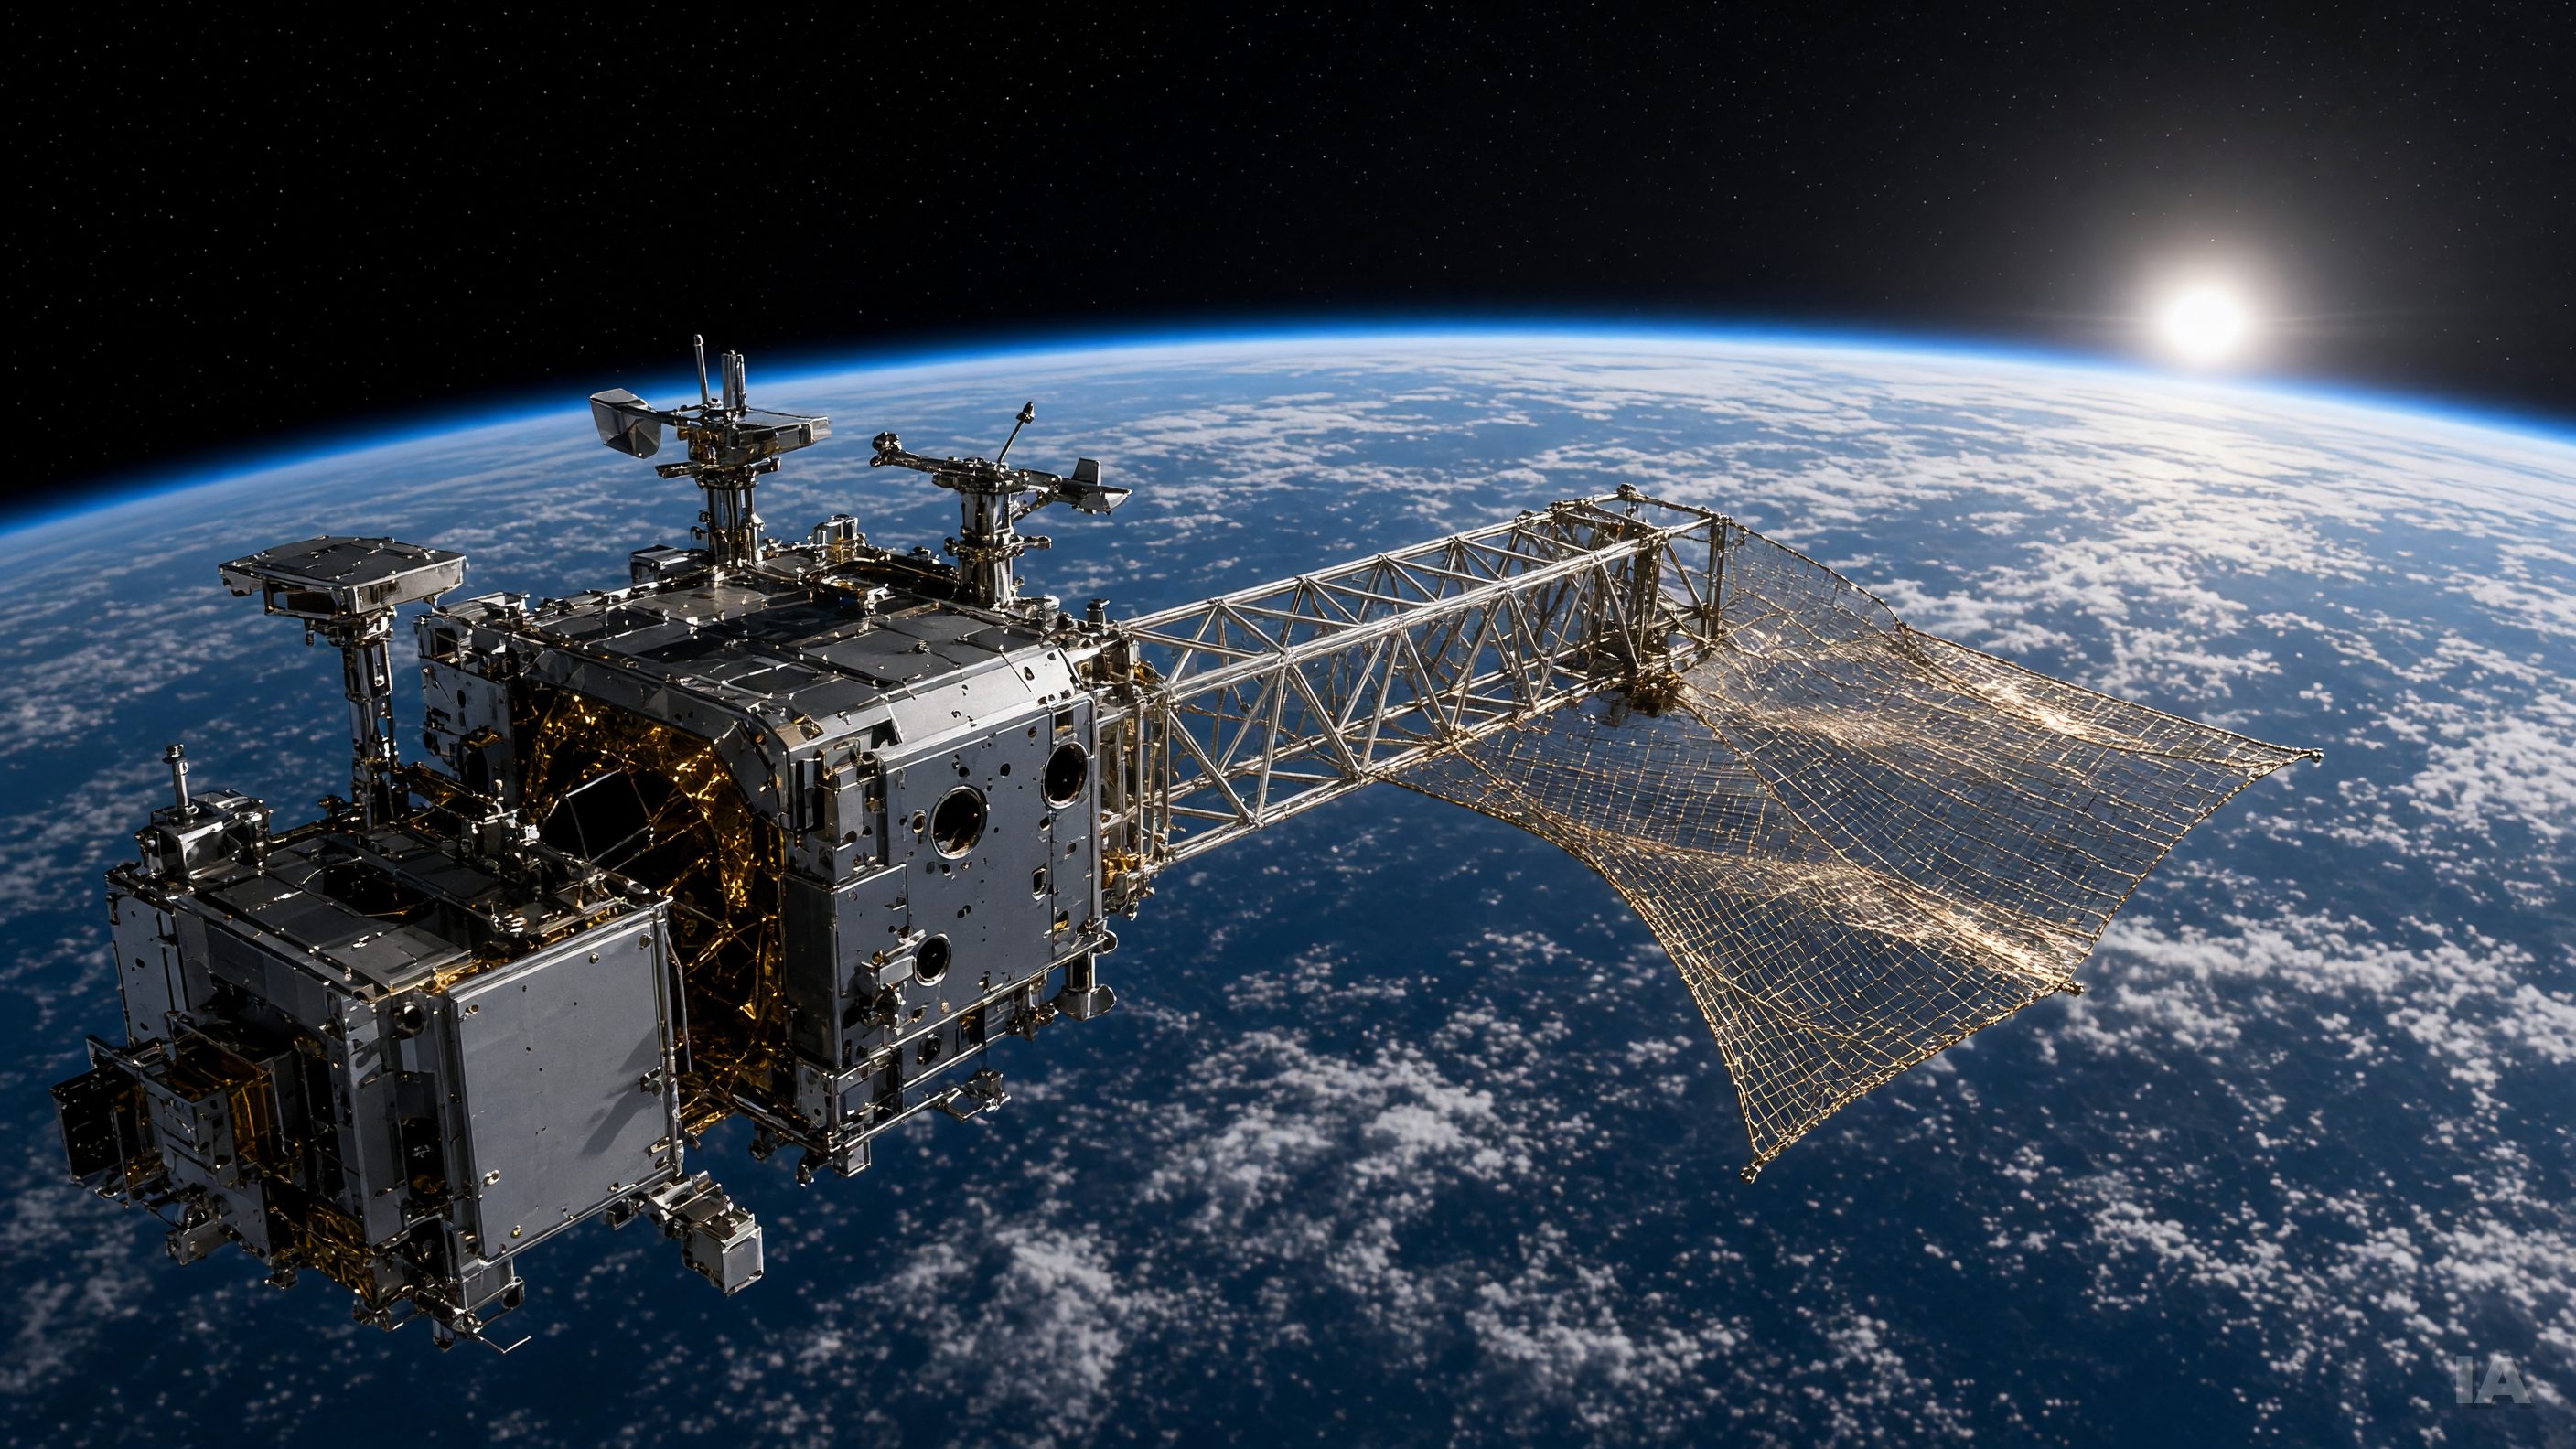
Les satellites et les télescopes spatiaux ont toujours un point commun : ils sont fabriqués au sol, pliés, puis éjectés d'une fusée dont la coiffe limite la taille de tout ce qu'on peut y glisser. Un robot vient de montrer qu'on peut contourner cette contrainte, au moins en principe. Le système ASTRA, conçu au California Institute of Technology (Caltech) et financé par l'agence américaine DARPA, a assemblé une partie d'une structure en orbite, sans qu'aucun astronaute y touche. L'annonce a été faite le 5 novembre, selon ThePrint.
Ce qui s'est réellement passé en orbite
Le dispositif est modeste en apparence. Selon Interesting Engineering, ASTRA combine un bras robotisé, des distributeurs motorisés de composants, une plaque d'assemblage et un ordinateur de bord, le tout dans une charge utile d'environ un mètre cube. Le robot saisit des tubes en fibre composite et des joints en aluminium, puis les relie pour former des sections identiques, appelées « baies », d'un treillis périphérique. Il déploie ensuite un film réfléchissant en Kapton perforé.
La charge utile a été lancée le 30 mars 2026 depuis la base spatiale de Vandenberg, en Californie. Elle faisait partie des dix instruments embarqués sur le véhicule orbital Vigoride 7 de Momentus, lui-même placé en orbite par la mission de covoiturage Transporter-16 de SpaceX, rapporte Interesting Engineering. Selon le Caltech, Momentus a fourni l'intégration, l'énergie, les communications et l'imagerie.
Le bilan est partiel. D'après le communiqué du Caltech, ASTRA est parti avec deux baies préassemblées, déployées pendant la démonstration, et en a construit une troisième en orbite. L'objectif était un réflecteur de 1,4 mètre de diamètre. Selon ThePrint, l'antenne complète aurait exigé 11 baies. Space.com précise que l'équipe s'est heurtée à des contraintes de temps, qui l'ont empêchée de construire d'autres sections.
« C'est la première fois qu'une structure est construite de façon autonome dans l'espace », a affirmé Sergio Pellegrino, professeur au Caltech et responsable du projet, dans le communiqué de l'établissement (traduction libre).
« Autonome » : un mot à manier avec précaution
Le qualificatif mérite d'être précisé. Selon New Atlas, la communication avec la Terre se limitait à quelques fenêtres quotidiennes d'une quinzaine de minutes, pendant lesquelles les ingénieurs examinaient des photos et résolvaient les problèmes à l'aide d'un modèle jumeau en laboratoire avant d'envoyer de nouvelles commandes. Interesting Engineering parle de sept ou huit fenêtres de ce type par jour, et indique que l'équipe a dû ajuster ses instructions à plusieurs reprises face à des problèmes imprévus, absents des essais au sol.
Autrement dit, le robot exécute lui-même les gestes d'assemblage, mais des humains le supervisent à distance et corrigent le tir. New Atlas souligne d'ailleurs que le mot « automatisé » porte pour l'instant une grande part du récit. Il s'agit d'une autonomie d'exécution, pas d'une autonomie de décision complète, ce qui est cohérent avec une démonstration technologique.
Le système lui-même est volontairement simple. Selon le site Tech Insider, il s'agit d'un robot à portique à trois axes linéaires, moins souple qu'un bras à sept articulations, mais très répétable. Le gestionnaire du programme à la DARPA, Andrew Detor, résume l'idée : il n'y a ni robotique compliquée ni algorithmes avancés. La DARPA compare d'ailleurs l'opération à l'assemblage d'une construction en K'Nex ou en Tinkertoy, rappelle le Caltech. La logique est celle du jeu de construction : un geste simple, répété autant de fois que nécessaire.
Pourquoi construire plutôt que déplier
L'enjeu est géométrique. Selon Interesting Engineering, les structures spatiales actuelles sont limitées par les dimensions de la coiffe des lanceurs : il faut soit plier les composants pour les déployer ensuite, soit assembler des sections livrées par plusieurs lancements. Le programme NOM4D (Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design) vise, lui, des structures de centaines de mètres, voire de kilomètres.
La DARPA a lancé NOM4D en 2022, selon Pasadena Now, avec l'ambition d'acheminer des matières premières depuis la Terre pour fabriquer en orbite. Le Caltech précise que ASTRA est l'un des deux seuls projets à avoir atteint la phase 3, celle des démonstrations orbitales à petite échelle. Selon le site Geek Slop, l'autre projet retenu, mené par l'Université de l'Illinois à Urbana-Champaign, teste une méthode différente : le durcissement de structures composites en orbite.
Les applications citées par l'équipe sont variées. Sergio Pellegrino évoque, selon Space.com, l'astronomie et l'astrophysique, mais aussi les communications et de très grands panneaux solaires pour l'énergie solaire spatiale. Un réflecteur géant n'est pas qu'un gadget : plus l'ouverture est grande, plus un télescope ou une antenne gagne en sensibilité ou en résolution.
Le Caltech indique aussi que le matériau réfléchissant utilisé a été co-inventé par son équipe et des collaborateurs de l'Université de Pennsylvanie, dirigés par le professeur Igor Bargatin. Et un détail de calendrier a de quoi surprendre : la charge utile a été terminée, testée et livrée à Momentus en moins de 12 mois, selon le Caltech.
Une première, mais dans quel sens exactement
Il faut situer cette annonce dans un domaine déjà actif. L'assemblage, la maintenance et la fabrication en orbite (ISAM, pour in-space servicing, assembly and manufacturing) font l'objet de démonstrations depuis plusieurs années. La société GITAI, spécialisée en robotique spatiale, a testé son bras S1 à l'intérieur de la Station spatiale internationale en 2021. Selon l'ISS National Lab, son bras S2, d'environ 1,5 mètre, a ensuite été éprouvé à l'extérieur de la station. Le document de synthèse de la NASA sur l'ISAM mentionne aussi une démonstration d'assemblage d'un panneau solaire de quatre éléments par ce type de bras.
Ce qui distingue ASTRA, c'est la nature de l'exercice : construire une structure porteuse, section après section, à partir de pièces détachées, dans l'environnement extérieur, plutôt que manipuler des modules ou réaliser des tâches en cabine. La revendication de « première » est celle des concepteurs et de la DARPA, comme le rappelle prudemment Tech Insider, et elle porte sur la construction autonome d'une structure en orbite, pas sur la robotique spatiale en général.
Autre nuance : selon le même site, la démonstration visait à valider la technologie d'assemblage avec un maillage de substitution, et non une antenne fonctionnelle dotée de son électronique radiofréquence. L'objet construit n'est donc pas un instrument opérationnel, mais une preuve de concept.
Les limites à garder en tête
Trois réserves s'imposent. D'abord, l'échelle : une baie de plus sur deux préassemblées, c'est un pas très mesuré par rapport aux kilomètres évoqués par la DARPA. Ensuite, la supervision humaine, déjà évoquée, qui montre que la boucle de commande reste largement terrestre. Enfin, la durée de la mission : selon le site MLQ, l'équipe jugeait peu probable de terminer la structure avant la fin de la mission, prévue en décembre.
Ce qui est acquis, en revanche, c'est la faisabilité du principe. Le Caltech indique que la démonstration confirme le caractère extensible du concept, applicable à de très grands treillis périphériques portant des surfaces réfléchissantes. L'un des défis relevés par les chercheurs est précisément celui de la fiabilité : faire exécuter à un robot ces gestes de jeu de construction dans l'environnement spatial est bien plus ardu qu'au sol, relève ScienceDaily.
Et maintenant
La suite dépendra de deux choses : la capacité à passer d'un banc d'essai d'un mètre cube à des machines capables de bâtir des structures bien plus grandes, et la volonté des agences et des industriels de commander de telles infrastructures. Le programme NOM4D, qui couvre aussi la fabrication sur la Lune, fournit un cadre pour ces développements. Pour l'instant, ASTRA a prouvé une chose précise : un assemblage répétitif, par un robot simple, est possible en orbite. Reste à démontrer qu'il peut grandir.