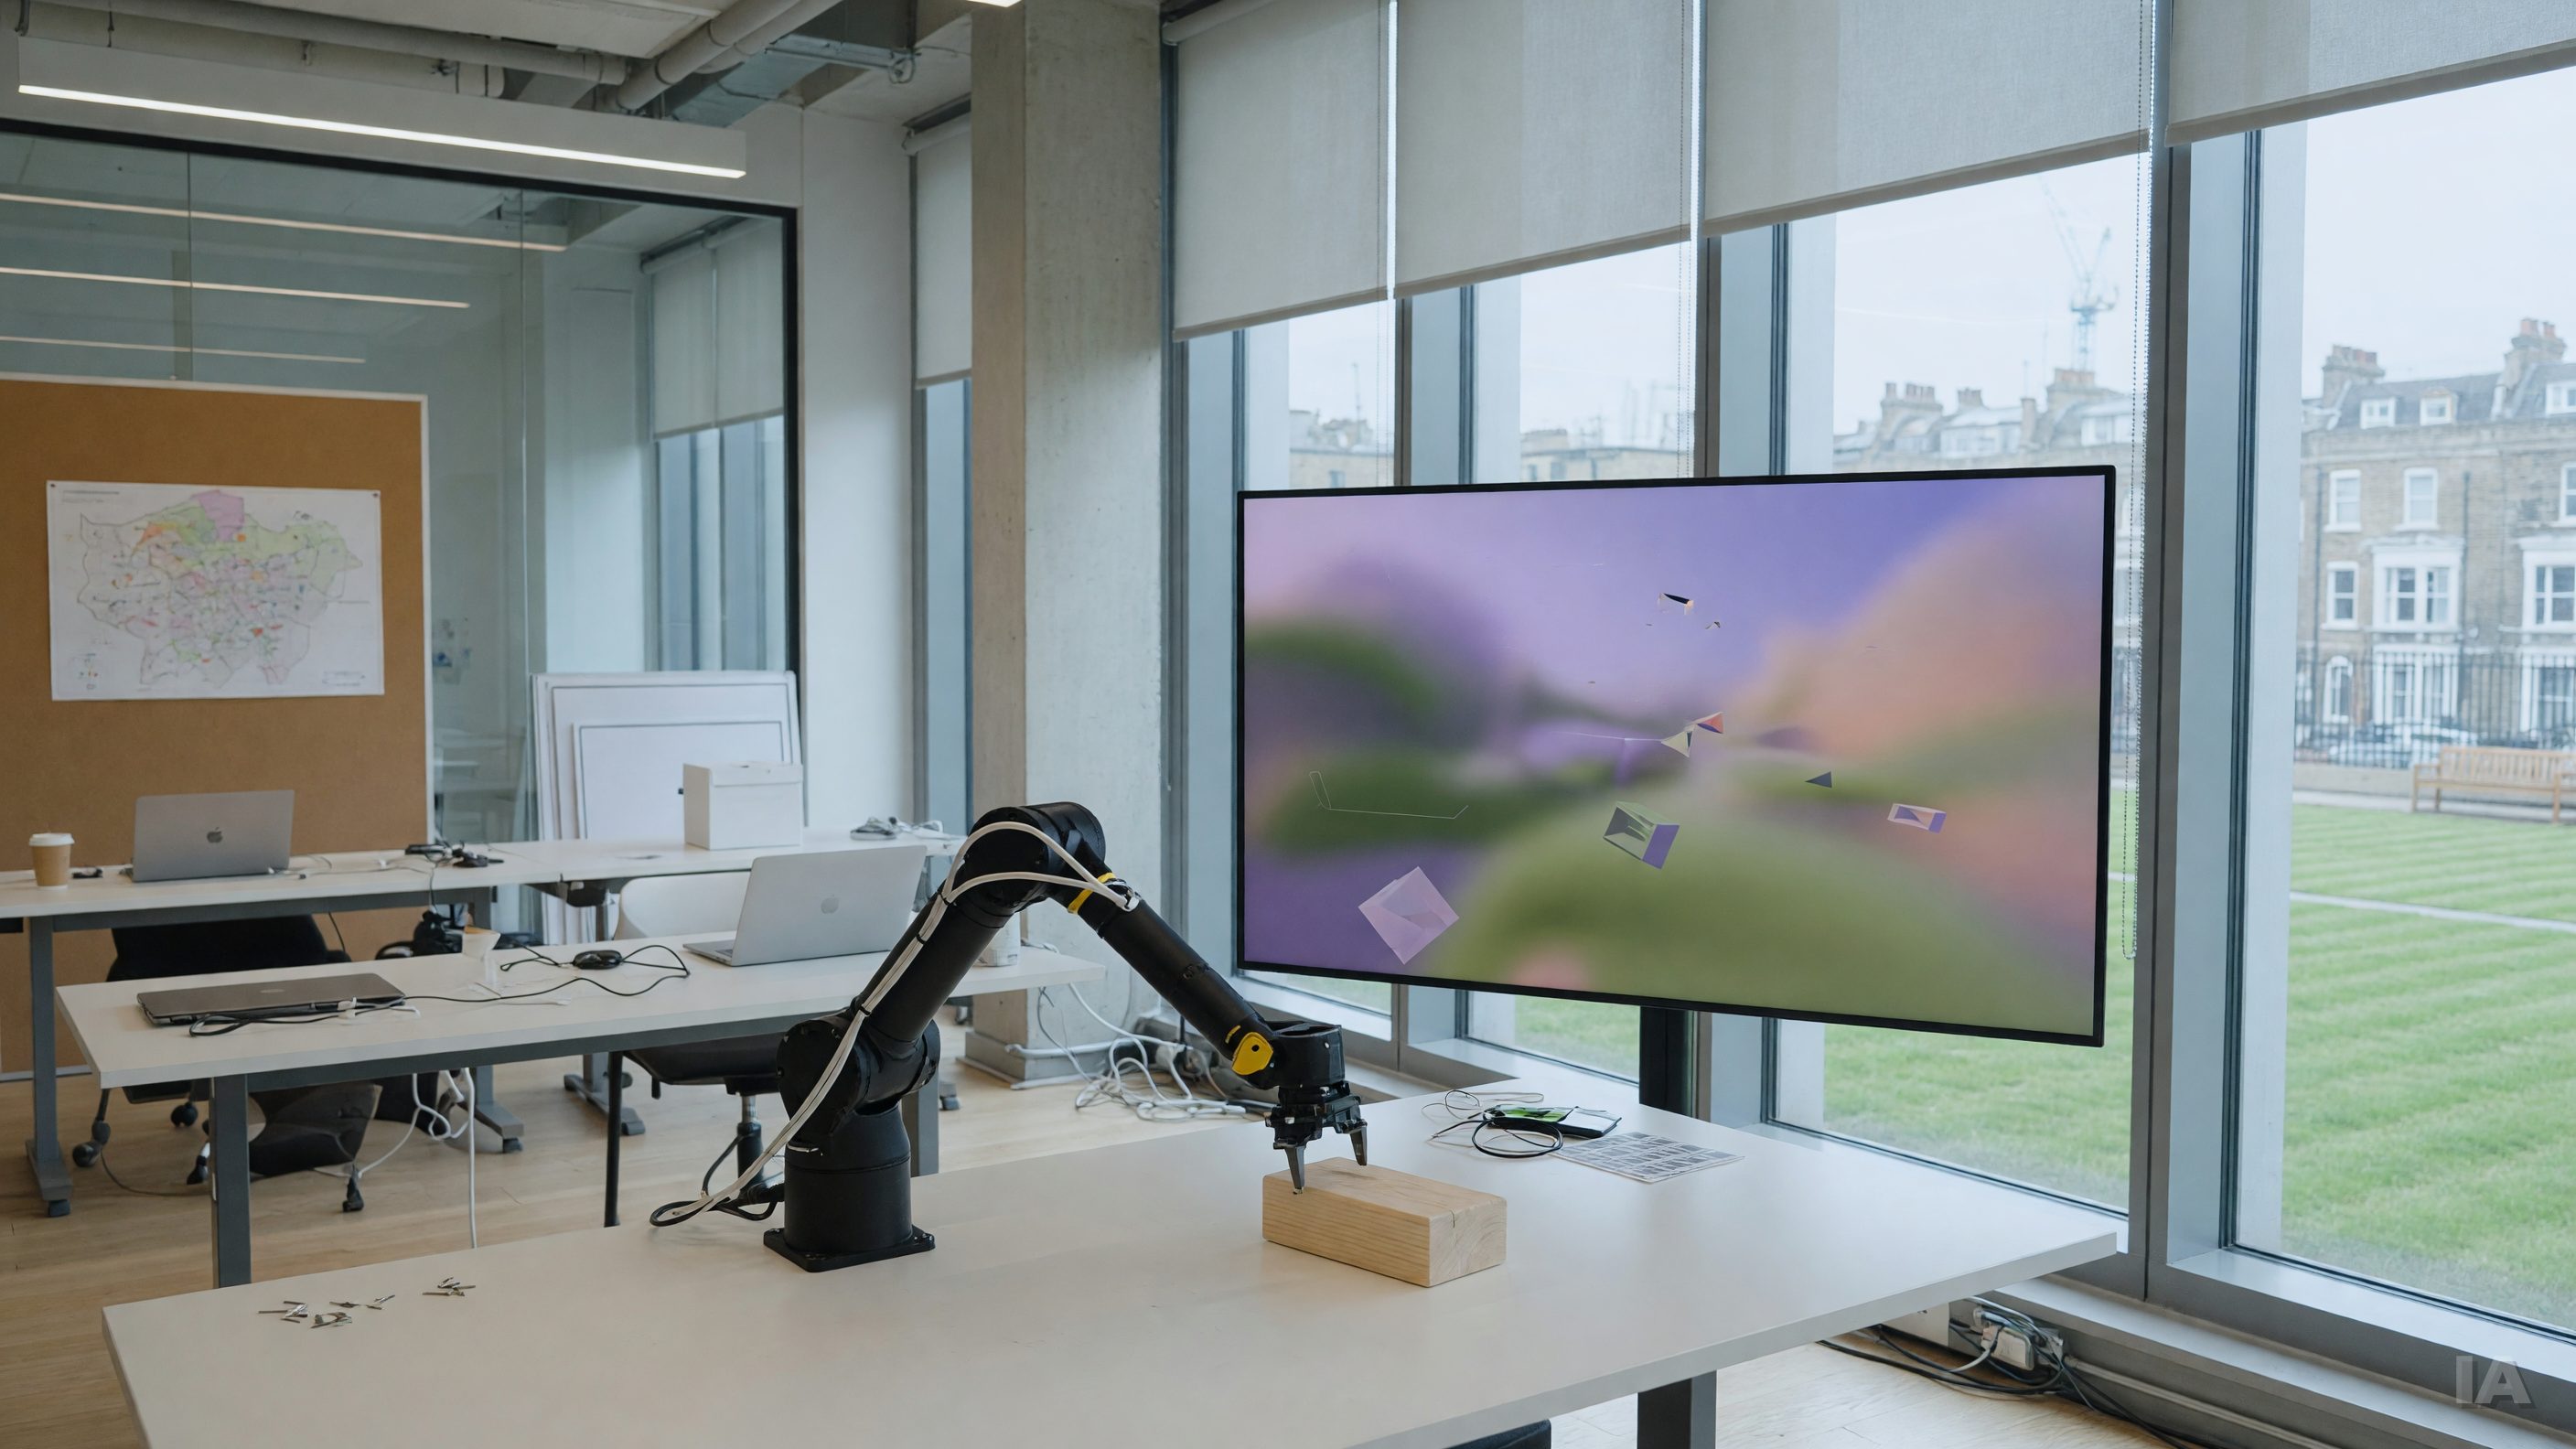
Onze personnes, 40 millions de dollars américains et une promesse : apprendre à un robot une nouvelle tâche après l'avoir vue une seule fois. Selon Business Insider, la jeune pousse Machenta, fondée par des chercheurs d'Imperial College London, vient de boucler ce tour de financement pour développer une intelligence artificielle capable d'enseigner de nouveaux gestes aux robots à partir d'une unique démonstration, en s'appuyant sur des mondes virtuels. Le pari est à contre-courant d'une industrie qui, depuis deux ans, mise surtout sur l'accumulation de quantités colossales de données.
Ce que l'on sait de l'annonce
Les informations publiques demeurent limitées. Business Insider rapporte la taille de l'équipe, le montant levé et l'origine universitaire des fondateurs, ainsi que l'idée centrale : entraîner des robots dans des environnements simulés plutôt que de multiplier les heures de collecte dans le monde réel. Nous ne disposons pas, à ce stade, de détails vérifiables sur la valorisation, l'identité des investisseurs ni sur des démonstrations indépendantes de la technologie. Il convient donc de distinguer ce qui est établi (le financement et l'orientation technique annoncés) de ce qui relève encore de la promesse (la performance réelle sur des tâches variées).
Le goulot d'étranglement des données
Pour comprendre l'intérêt de la démarche, il faut revenir au problème que tente de résoudre toute la robotique dite « généraliste ». Les modèles vision-langage-action, ces systèmes qui transforment une instruction en langage naturel et une image en gestes de robot, dépendent de grands volumes de données de manipulation. Or ces données sont rares et coûteuses : il faut des robots physiques, des opérateurs qui les pilotent, du temps et de l'espace. Contrairement au texte ou aux images, qui abondent sur Internet, les démonstrations robotiques ne s'accumulent pas toutes seules.
Les grands acteurs ont répondu par la force : flottes de robots, centres de téléopération, partenariats pour mutualiser les données. D'où l'expression d'entreprises « avides de données » employée par Business Insider pour décrire les géants du secteur. Machenta propose l'inverse : extraire davantage d'une démonstration unique, puis laisser un monde simulé faire le reste du travail.
Deux pistes pour contourner la pénurie
La recherche académique explore activement ces deux voies, comme en témoignent les travaux récents déposés sur le serveur de prépublications arXiv. Il s'agit de manuscrits non évalués par des pairs, qu'il faut lire comme des indices d'orientation plutôt que comme des résultats acquis.
Première piste : exploiter des vidéos humaines. Un article intitulé EXE propose un préentraînement à partir de vidéos de manipulation filmées du point de vue de la personne, en extrayant des « actions latentes » communes à différents corps. Les auteurs partent du constat que ces vidéos sont abondantes, variées et riches en intentions, mais que l'écart entre une main humaine et une pince de robot complique leur usage.
Seconde piste : les modèles du monde, c'est-à-dire des systèmes qui apprennent à prédire comment une scène évolue lorsque le robot agit. Un autre article rappelle que ces modèles vidéo, entraînés sur de grands corpus robotiques, promettent d'apprendre et d'évaluer des politiques de manière sûre et évolutive, mais qu'ils peinent encore sur les séquences longues, sur les situations inédites et sur le coût de calcul à l'exécution. C'est précisément le terrain où se situe l'approche par mondes virtuels : si la simulation est assez fidèle, le robot peut s'y entraîner des milliers de fois sans toucher un seul objet réel.
Le talon d'Achille : la fidélité du simulateur
Tout repose sur la qualité du monde virtuel. Un robot entraîné dans un environnement trop simplifié risque de se heurter à la réalité : frottements mal modélisés, objets déformables, lumière capricieuse. C'est le fameux écart entre simulation et monde réel, un problème connu depuis des années en robotique.
La communauté scientifique s'attaque d'ailleurs à la question de l'évaluation. Un banc d'essai baptisé WMEval vise à mesurer si les modèles du monde interactifs respectent la cohérence physique et causale, plutôt que de simplement produire des images visuellement convaincantes. Un autre, WorldFailBench, pose une question plus subtile : ces modèles comprennent-ils pourquoi un robot échoue ? Un évaluateur de politiques qui ne reconnaît pas les échecs serait inutile pour décider si un robot est prêt à être déployé.
Les chercheurs travaillent aussi à rendre ces outils plus rapides. Le projet TurboWAM s'attaque à la latence d'inférence des modèles d'action fondés sur une représentation du monde, un frein reconnu au passage au déploiement réel.
Un avertissement sur la fiabilité des juges automatiques
Une autre étude récente invite à la prudence quant à l'automatisation de l'évaluation. Ses auteurs montrent que des modèles vision-langage chargés de juger la progression d'un robot peuvent être influencés par une simple ligne de texte placée à côté des images. Sur des séquences où le robot perd du terrain, l'ajout d'une mention affirmant qu'il progresse fait basculer des verdicts corrects vers « progression » 10 à 35 points de pourcentage plus souvent qu'une ligne neutre, selon les modèles testés. Si l'on veut remplacer une partie des essais physiques par des évaluations virtuelles et automatisées, la robustesse de ces juges devient un enjeu en soi.
Pourquoi cette levée de fonds compte
Onze employés, c'est peu. Quarante millions de dollars américains, c'est beaucoup pour une équipe de cette taille. Le signal envoyé aux investisseurs et aux concurrents est double. D'abord, une partie du capital-risque estime que l'avantage ne reviendra pas nécessairement à celui qui possède le plus grand parc de robots, mais à celui qui apprend le plus efficacement. Ensuite, la généralisation à partir de très peu d'exemples demeure l'un des problèmes ouverts les plus valorisés du domaine, parce qu'elle conditionne la viabilité économique : un robot qu'il faut reprogrammer ou réentraîner longuement pour chaque tâche reste un produit de niche.
Il serait toutefois prématuré de conclure à une rupture. Les grands laboratoires disposent de ressources de calcul et de données sans commune mesure, et rien n'indique, dans les informations disponibles, que Machenta ait déjà démontré une supériorité mesurable. Apprendre à partir d'une seule démonstration est un objectif ambitieux ; l'atteindre de façon fiable sur des objets, des cuisines ou des entrepôts réels est un autre défi.
Ce qu'il faudra surveiller
Trois éléments permettront de juger la solidité de l'approche. Premièrement, des démonstrations publiques et reproductibles sur des tâches variées, idéalement évaluées par des tiers. Deuxièmement, la mesure de l'écart entre performance simulée et performance réelle, qui reste l'indicateur décisif. Troisièmement, la capacité de la jeune pousse à s'intégrer à des plateformes robotiques existantes plutôt qu'à imposer son propre matériel.
En attendant, l'annonce illustre une tension qui structure la robotique actuelle : d'un côté, la logique d'échelle, qui consiste à collecter toujours plus de données ; de l'autre, la recherche d'efficacité, qui vise à faire plus avec moins. La réponse n'est probablement pas binaire, et les prochains mois, avec leurs résultats de laboratoire et leurs premiers déploiements, diront laquelle de ces stratégies produit des robots réellement utiles.