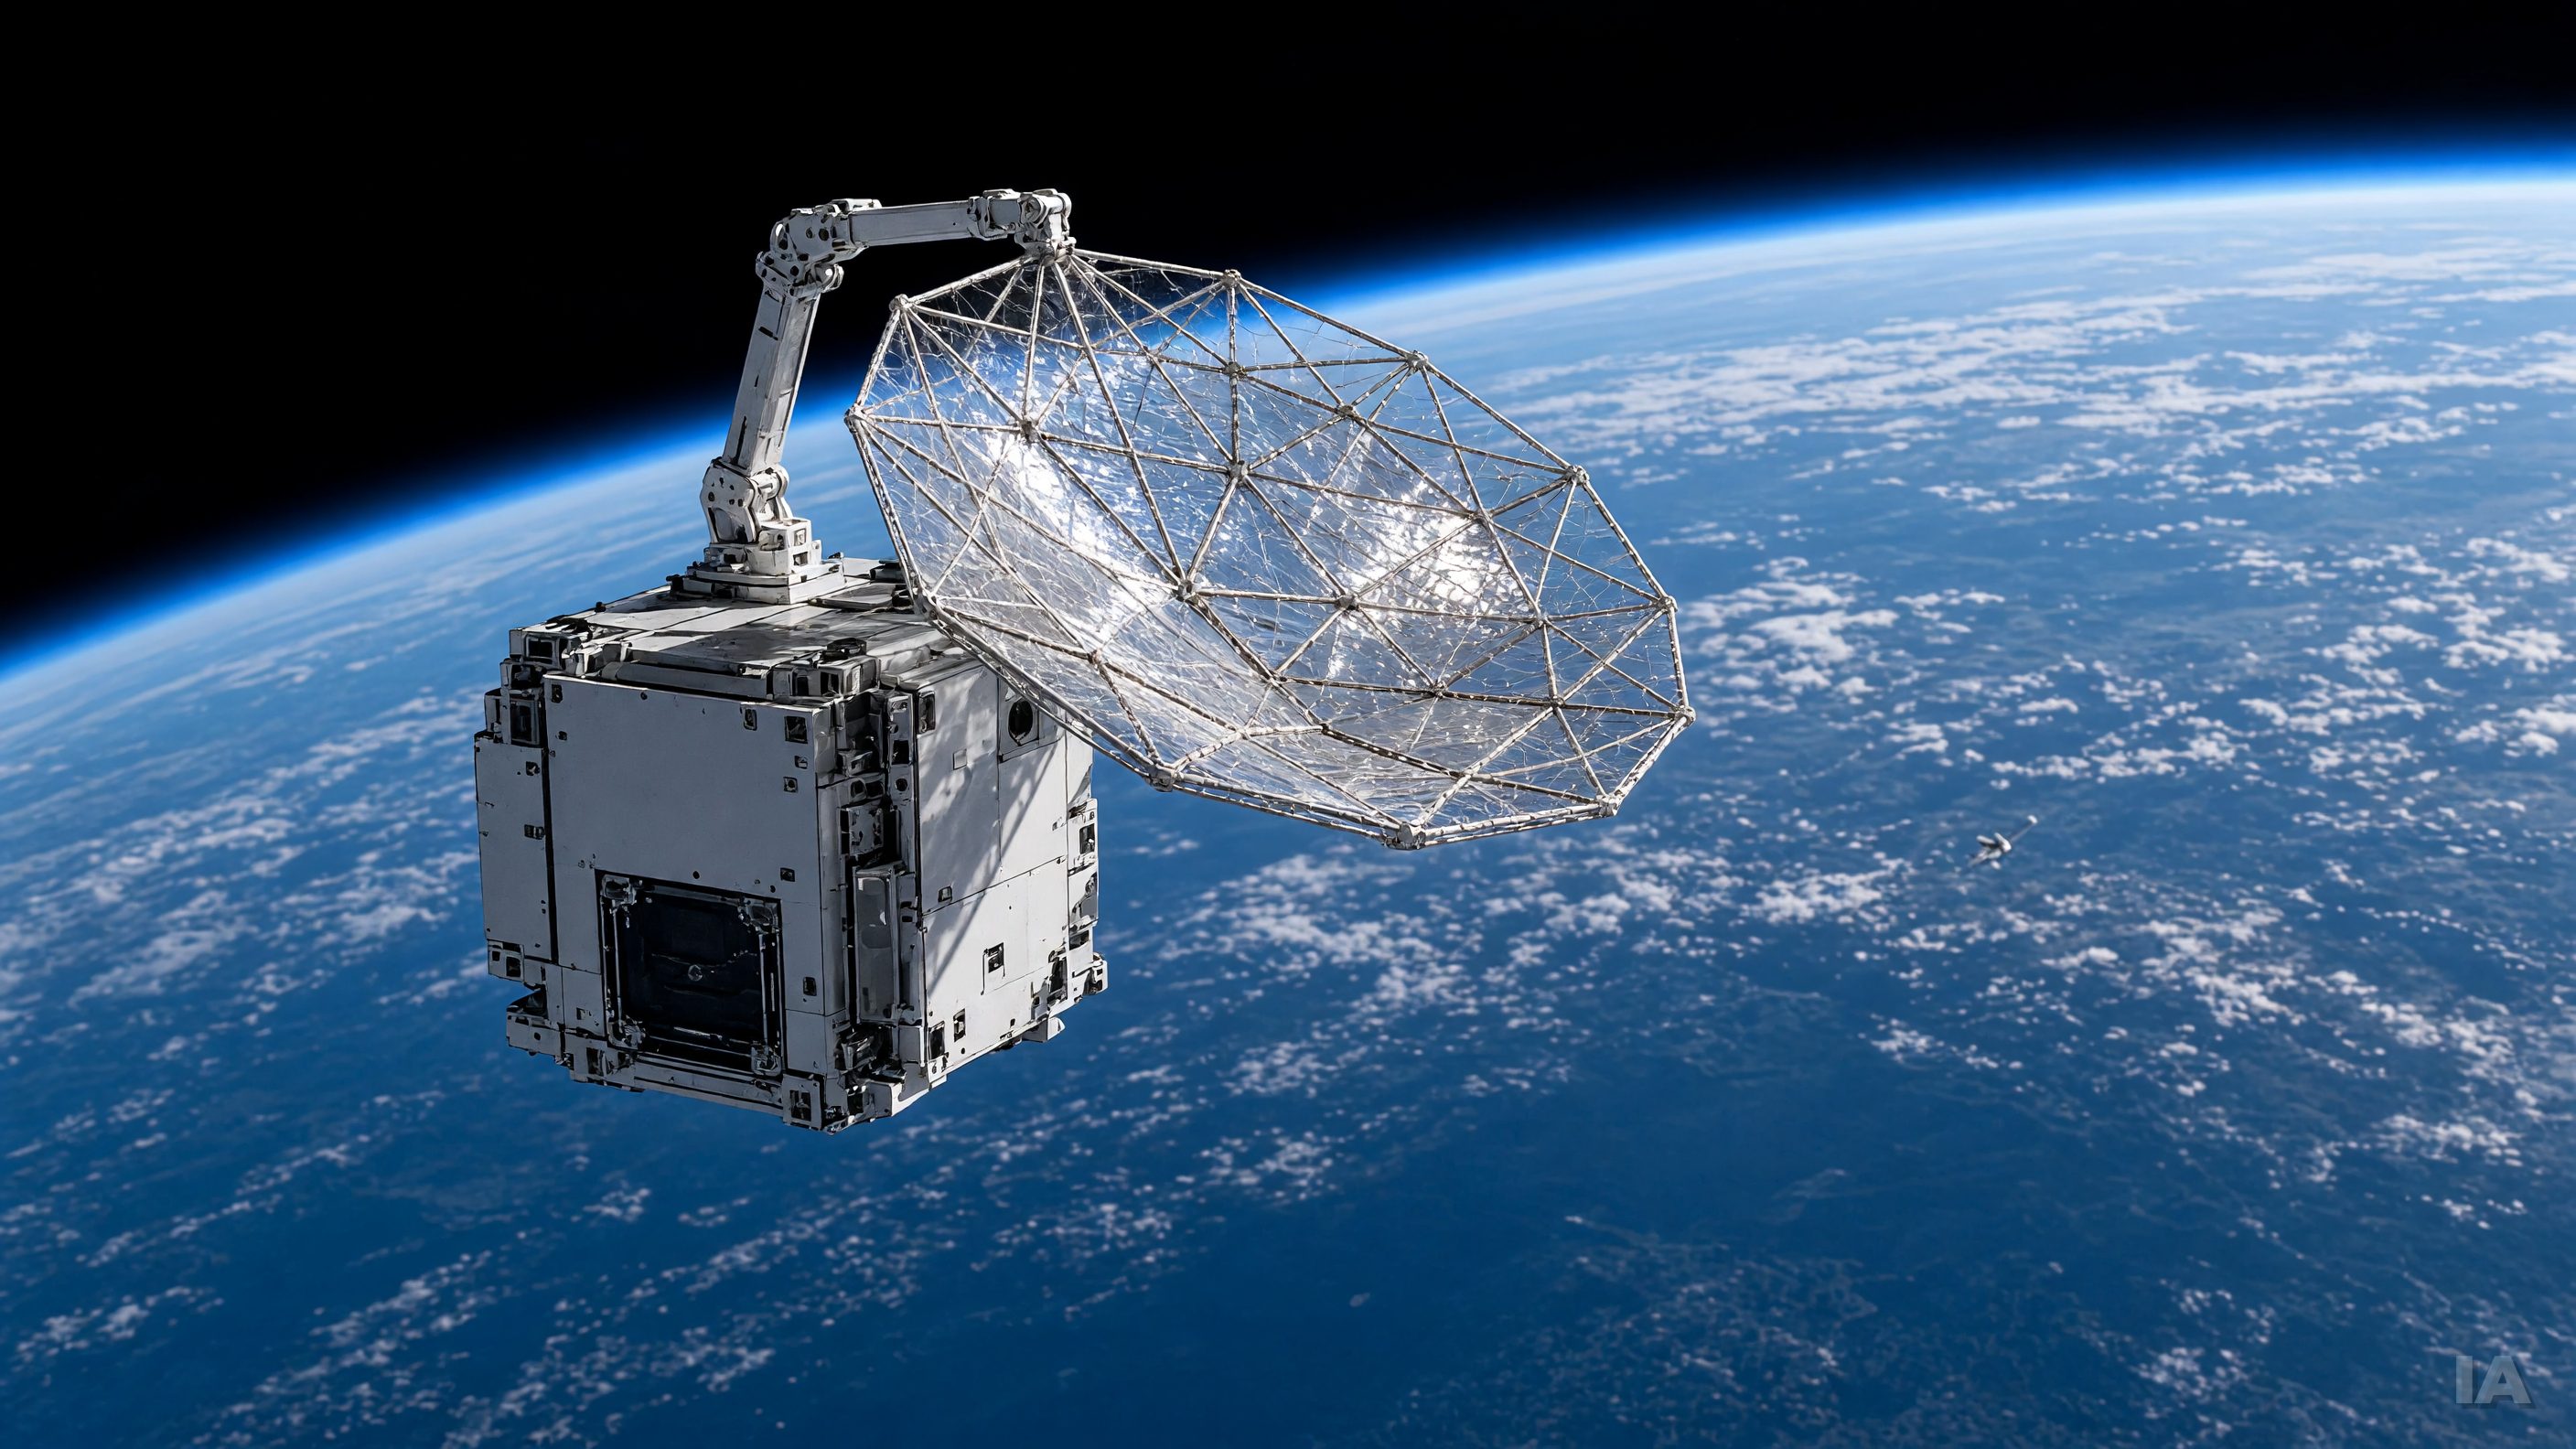
Pendant des décennies, tout ce qui montait en orbite devait entrer dans la coiffe d'une fusée. Un robot conçu au California Institute of Technology (Caltech) vient de contourner, en partie, cette contrainte : il a assemblé lui-même une portion de structure en orbite basse, sans qu'aucun astronaute ne touche à une seule pièce. L'annonce, faite le 5 novembre 2026, est présentée par ses concepteurs comme une première mondiale. Elle mérite d'être lue avec ses nuances, car l'exploit est réel, mais encore étroit.
Ce que le robot a réellement fait
La machine s'appelle ASTRA, pour Autonomous In-Space Tensioned Reflector Assembly. Selon l'agence américaine DARPA, qui finance le projet, le programme a réalisé la toute première démonstration d'assemblage automatisé dans l'espace : une charge utile de Caltech, en orbite, a construit une structure en treillis à partir de composants individuels.
Le dispositif est étonnamment compact. D'après Caltech, il occupe environ un mètre cube. Il a été lancé le 30 mars 2026 depuis la base de Vandenberg, en Californie, à bord de la mission de covoiturage Transporter-16 de SpaceX, sur le véhicule orbital Vigoride 7 de l'entreprise Momentus, qui transportait dix charges utiles.
À l'intérieur : deux segments de treillis préassemblés, un bras manipulateur et des distributeurs motorisés contenant tous les tubes et joints nécessaires. Une fois en orbite, les verrous de lancement ont été libérés et les deux segments déjà construits ont été poussés hors de la machine. Le robot a ensuite assemblé un troisième segment à partir de pièces détachées. Selon DARPA, il s'agit d'un robot-portique relativement simple, qui se déplace selon trois axes linéaires.
Pour la matière, les ingénieurs ont misé sur des tubes en fibre composite, des joints en aluminium et un film de Kapton perforé servant de surface réfléchissante. Ce film, mis au point avec l'Université de la Pennsylvanie, exige beaucoup moins de précontrainte que le maillage métallique tricoté des réflecteurs déployables actuels, ce qui permet des structures plus légères, rapporte le site Nature World News.
Un « premier » à lire avec précaution
Le superlatif employé par Sergio Pellegrino, qui dirige l'équipe de Caltech, est sans équivoque : c'est la première fois qu'une structure est construite de façon autonome dans l'espace. Plusieurs nuances s'imposent toutefois.
D'abord, la mission est inachevée. La structure complète devait compter 11 segments pour former un réflecteur de 1,4 mètre de diamètre. Or l'équipe ne prévoit pas la terminer avant la fin de la mission, en décembre. Comme le souligne Nature World News, il reste donc huit segments non construits sur onze, puisque deux avaient été fabriqués au sol. C'est le constat que dresse aussi Numerama : un seul segment aura été érigé en orbite.
Ensuite, le mot « autonome » comporte un astérisque. TechSpot rappelle que trois membres de l'équipe, au sol, envoyaient les commandes et vérifiaient l'avancement à partir de photos transmises depuis l'orbite. Les fenêtres de communication sont brèves : environ sept ou huit créneaux de quinze minutes par jour, selon Caltech. Le robot exécute seul les gestes d'assemblage, mais il n'est pas livré à lui-même.
Enfin, ce n'est pas de la fabrication à partir de matière brute. Une analyse publiée sur Substack le formule ainsi : la démonstration n'a pas produit de composants à partir de matières premières ni construit une plateforme commerciale complète. Elle a montré quelque chose de plus fondamental, à savoir qu'un robot peut relier des éléments structurels dans l'environnement spatial.
Dépanner un robot à des centaines de kilomètres
L'aspect le plus instructif du dossier est peut-être la méthode de travail. L'équipe a conservé au laboratoire un jumeau identique du robot, un exemplaire de rechange de vol. Chaque fois qu'un problème était confirmé en orbite, les ingénieurs le reproduisaient au sol, testaient des contournements, puis transmettaient la correction à la machine en orbite. « Il y a toujours beaucoup de petites surprises », a résumé Charles Sommer, ancien ingénieur systèmes de Caltech, cité par Nature World News.
Cette approche a un coût en temps. Avec des créneaux de communication aussi courts, chaque correction s'étire sur des jours. C'est l'une des raisons pour lesquelles le chantier a pris du retard. Le délai de développement, lui, était serré : DARPA affirme être passée de l'idée d'une démonstration en orbite à un prototype lancé en 15 mois.
Pourquoi la DARPA y tient
Le robot s'inscrit dans le programme NOM4D (Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design), lancé en 2022. Son but à long terme, selon le site du programme cité par Phys.org, est d'acheminer des matières premières depuis la Terre pour les transformer en orbite.
Le problème de départ est physique. Comme le résume SpaceNews, la question centrale est de savoir quelle cargaison peut tenir sous la coiffe d'une fusée. Un télescope ou une antenne doit aujourd'hui être replié pour le lancement, puis déployé, ce qui limite sa taille et complique sa conception. L'idée de NOM4D est de transporter les futurs systèmes spatiaux « comme une boîte de matériaux de construction » et de les assembler là où ils serviront, selon la formulation de DARPA.
L'ambition affichée dépasse largement l'antenne de 1,4 mètre. « Par très grand, j'entends des centaines de mètres ou des kilomètres », a expliqué Andrew Detor, responsable du programme, ajoutant que rien d'approchant n'est réalisable aujourd'hui. Parmi les applications évoquées par l'agence dans son annonce de 2024-2025, rapportée par SpaceNews : des stations de ravitaillement pour engins spatiaux, des « fermes » de panneaux solaires en orbite et diverses applications commerciales et de sécurité nationale. Du côté scientifique, de tels réflecteurs pourraient servir de miroirs géants pour des télescopes, ou d'ouverture pour de grandes antennes radio. Sergio Pellegrino codirige par ailleurs l'effort de Caltech sur l'énergie solaire spatiale, un concept qui exigerait des réseaux immenses.
Un programme qui a changé de cap en route
La démonstration en orbite n'était pas prévue au départ. DARPA précise que NOM4D n'avait pas été conçu autour d'un essai en vol. Face aux progrès des équipes durant les deux premières phases, l'agence a réorienté la troisième et dernière phase : au lieu de tests supplémentaires en laboratoire, elle a opté pour une paire de démonstrations orbitales à petite échelle.
Caltech est l'un des deux projets retenus pour cette phase. L'autre, mené par l'Université de l'Illinois à Urbana-Champaign, doit tester sur un module fixé à la Station spatiale internationale une méthode de durcissement de tubes de carbone dans l'espace, selon Phys.org. Les deux approches sont complémentaires : l'une assemble des éléments préfabriqués, l'autre vise à fabriquer la matière structurelle sur place.
Ce n'est pas la première tentative américaine d'assemblage orbital. Un brevet récent rappelle que DARPA avait soutenu dès 2015 le projet « Dragonfly » de Space Systems Loral, consacré à l'assemblage de réflecteurs radio de satellites en orbite géostationnaire, lequel a ensuite été fusionné avec la mission de ravitaillement Restore-L de la NASA pour devenir OSAM-1. La nouveauté de la démonstration de Caltech tient moins à l'idée qu'au fait qu'elle ait été exécutée, concrètement, en orbite.
Les questions qui restent ouvertes
Passer d'un cadre de 1,4 mètre à des structures de plusieurs centaines de mètres soulève des difficultés bien identifiées. Nature World News mentionne la logistique d'approvisionnement, la correction d'erreurs lorsqu'un joint défaille et le degré d'autonomie nécessaire aux futurs bâtisseurs. Selon Phys.org, la méthode demandera aussi une simplification et un raffinement de la conception avant de construire plus grand. L'équipe dit avoir identifié des moyens d'alléger les composants comme les étapes d'assemblage.
DARPA, de son côté, tient un langage mesuré. « Cette démonstration n'est pas un aboutissement, c'est un début », a déclaré Andrew Detor. L'agence indique que NOM4D s'achève dans les prochains mois et qu'elle espère en faire un tremplin pour des investissements plus ambitieux dans la fabrication et l'assemblage spatiaux.
Ce qu'il faut retenir
Le robot de Caltech n'a pas bâti une station ni même une antenne complète. Il a prouvé qu'une machine simple, pilotée par des commandes envoyées depuis la Terre, peut saisir des tubes, les joindre avec des raccords et prolonger une structure en orbite. C'est une preuve de faisabilité, obtenue avec une charge utile d'un mètre cube conçue en moins de douze mois, et non une percée industrielle. Les prochaines étapes, si elles viennent, diront si l'assemblage en orbite devient une option crédible face au pliage et au déploiement qui dominent encore l'ingénierie spatiale.
Les derniers jours de la mission serviront à recueillir des données. Ce sont elles qui orienteront un éventuel essai suivant, soit vers une antenne complète, soit vers quelque chose de bien plus grand.