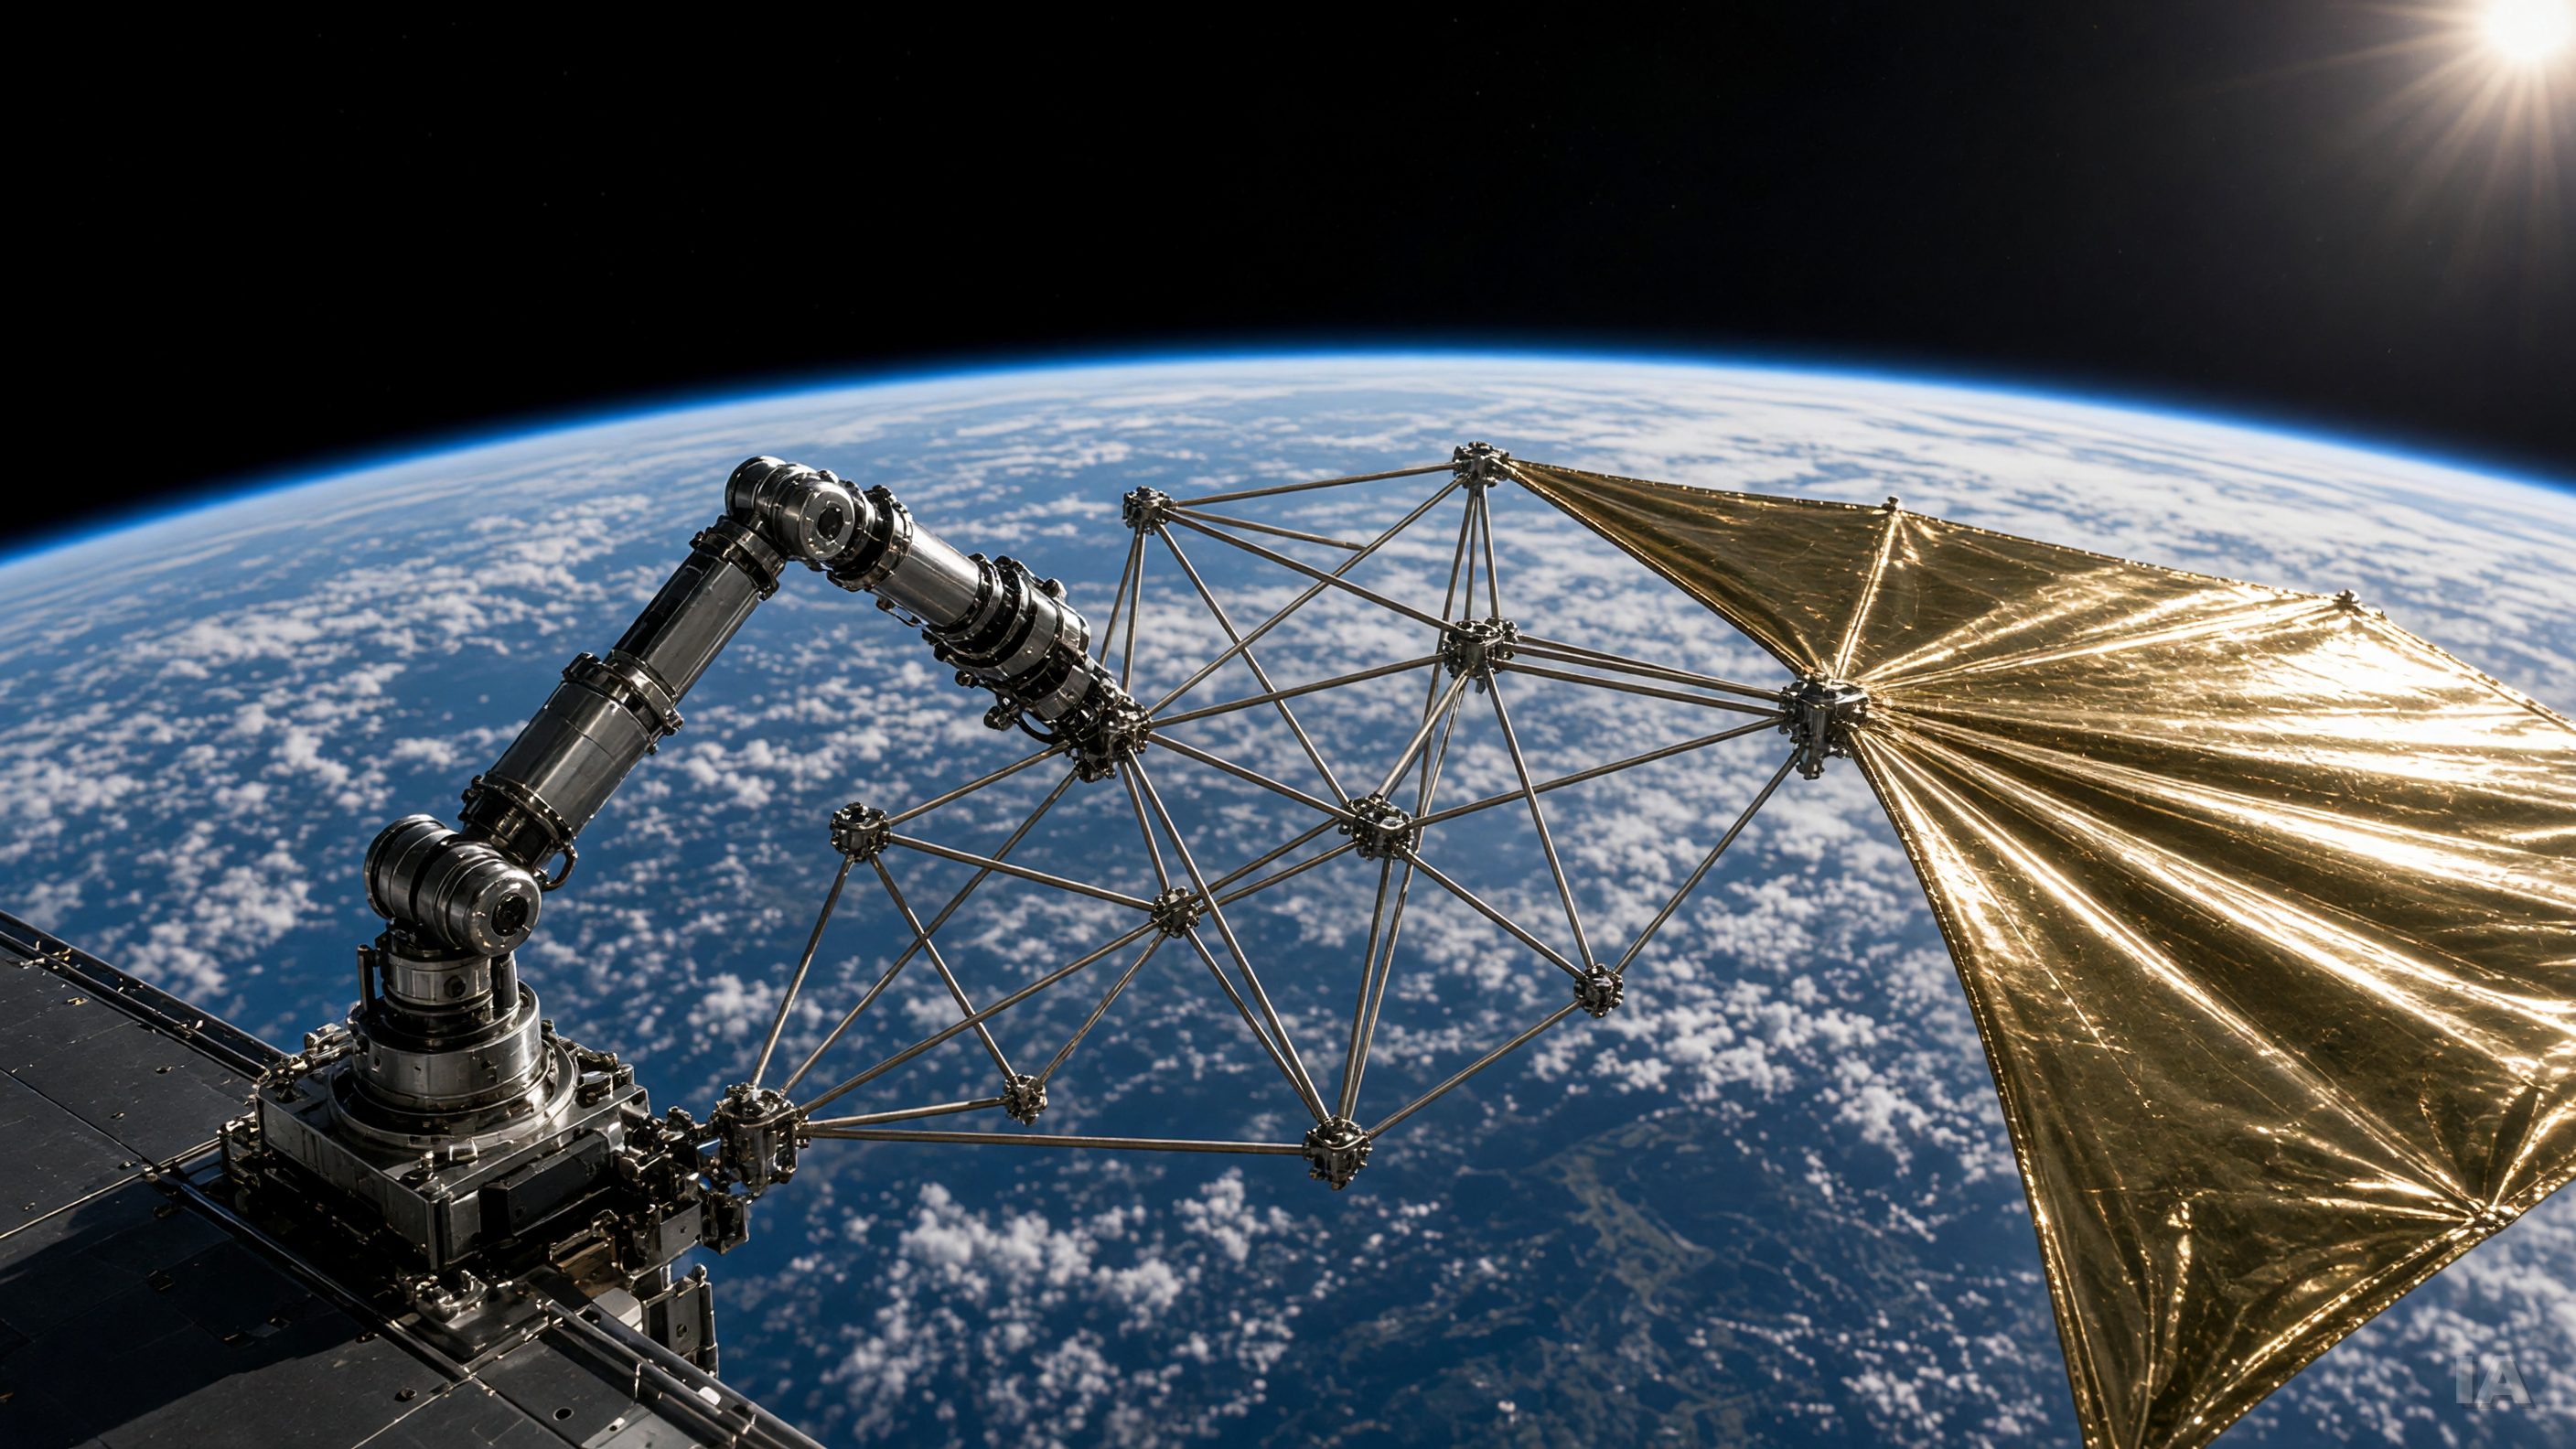
Pendant des décennies, la construction en orbite a relevé de la maquette et du dessin d'artiste. Début novembre 2026, elle a franchi un seuil concret : un robot logé dans une boîte d'environ un mètre cube a assemblé, sans astronaute, une section de structure en orbite basse. L'exploit est réel. Il est aussi plus mesuré que certains titres ne le laissent croire.
Ce qui s'est réellement passé
Selon le communiqué de la DARPA, l'agence de recherche du Pentagone, le programme NOM4D (Novel Orbital and Moon Manufacturing, Materials and Mass-efficient Design) a réalisé la première démonstration d'assemblage automatisé dans l'espace. La charge utile, conçue par le California Institute of Technology (Caltech), a construit une structure en treillis à partir de composants individuels.
Le système s'appelle ASTRA, pour Autonomous In-Space Tensioned Reflector Assembly. Selon ScienceDaily, il a été lancé le 30 mars 2026 par une mission Transporter-16 de SpaceX depuis la base de Vandenberg, en Californie. Il voyageait à bord du véhicule orbital Vigoride 7 de la société Momentus, qui transportait dix charges utiles. Momentus a hébergé l'expérience et fourni les communications, l'alimentation et l'imagerie, précise la DARPA.
Le principe est volontairement simple. Un bras robotisé va chercher des tubes en fibre composite et des joints en aluminium dans des distributeurs, puis les assemble en sections répétées, appelées « baies », d'un treillis périphérique. La DARPA compare l'exercice à un jeu de construction de type K'Nex ou Tinkertoy, rapporte Phys.org. L'objectif à terme est une antenne réflectrice dont la surface serait une pellicule de Kapton, un polymère courant dans les engins spatiaux.
Une démonstration partielle, et c'est important de le dire
Le robot n'a pas terminé l'antenne de 1,4 mètre de diamètre. D'après Phys.org et Assembly Magazine, l'équipe a manqué de temps et n'a pu bâtir que la section initiale. Plus précisément, comme l'explique TechSpot, les ingénieurs avaient glissé deux sections déjà assemblées dans l'appareil avant le lancement : la première tâche en orbite a consisté à les pousser vers l'extérieur, puis le robot en a assemblé une troisième. Le média Orange parle d'une section achevée sur neuf prévues.
Le blogueur spécialisé Robert Zimmerman, sur Behind the Black, qualifie les résultats de mitigés, mais généralement positifs. Il note qu'après six mois en orbite, seule une petite partie de l'assemblage était terminée. Ce bilan n'enlève rien à la valeur du jalon, mais il rappelle l'écart entre une preuve de faisabilité et une capacité opérationnelle.
« Autonome » : un mot à manier avec précaution
Le mot « autonome » demande un astérisque, et plusieurs médias le soulignent. TechSpot explique que le robot a bien effectué lui-même l'assemblage physique, mais que trois membres de l'équipe, au sol, lui envoyaient des commandes et suivaient l'avancement grâce à des photos transmises depuis l'orbite. Quand un problème survenait, les ingénieurs le reproduisaient d'abord sur un exemplaire identique resté au laboratoire de Caltech, puis téléversaient la correction une fois validée.
Les contraintes de communication expliquent en partie cette architecture. Selon Clubic, les ingénieurs ne peuvent parler au robot que sept ou huit fois par jour, une quinzaine de minutes à chaque fois. Dans ces conditions, une télécommande en direct est impraticable. L'autonomie n'est pas ici un luxe d'intelligence artificielle : c'est une nécessité logistique. Futura-Sciences note d'ailleurs que la réussite tient moins à des algorithmes sophistiqués qu'à un travail d'ingénierie rigoureux.
Le responsable du projet, Sergio Pellegrino, professeur d'ingénierie aérospatiale et civile à Caltech et chercheur principal au Jet Propulsion Laboratory, l'a résumé ainsi : c'est la première fois qu'une structure est construite de façon autonome dans l'espace.
Le problème que cette technique veut résoudre
Tout ce qui est grand et part en orbite doit aujourd'hui passer par l'une de deux voies. Clubic les décrit : plier la structure pour qu'elle se déploie une fois là-haut, ou faire appel à des astronautes pour assembler des pièces lancées séparément. ASTRA tente une troisième voie : transporter les matériaux en kit et laisser un robot faire le reste sur place.
L'enjeu est géométrique avant d'être technologique. Une coiffe de fusée a un diamètre fini, et un mécanisme de dépliage complexe multiplie les risques de panne, comme l'a illustré, à une échelle bien plus grande, le télescope spatial James Webb. Construire en orbite à partir de pièces standardisées pourrait lever ce plafond. Selon ScienceDaily, les systèmes issus de cette approche pourraient servir à bâtir des télescopes géants captant davantage de lumière, des antennes radio pour les communications avancées et d'immenses panneaux solaires.
Un domaine où les échecs ont été nombreux
Cette première arrive après plusieurs déconvenues américaines. Le projet OSAM-2 de la NASA, aussi appelé Archinaut, visait à imprimer et assembler des structures en orbite avec un bras robotisé. La NASA l'a conclu en 2023 sans vol de démonstration, selon son site. Elle a aussi annulé en 2024 la mission OSAM-1, destinée au ravitaillement d'un satellite, en invoquant des difficultés techniques, de coûts et de calendrier, rapporte le Government Accountability Office (GAO) américain.
Ce contexte donne du relief à la vitesse d'exécution d'ASTRA. D'après Assembly Magazine, la charge utile a été terminée, testée et livrée à Momentus en moins de douze mois. Un responsable de la DARPA, Detor, affirme que l'équipe est passée de l'idée d'une démonstration en orbite à un prototype lancé en 15 mois. NOM4D n'était pas conçu au départ autour d'un vol, souligne l'agence, ce qui illustre la rapidité avec laquelle une technologie peut passer du laboratoire à l'espace quand le format est petit et le lancement partagé.
Ce que le résultat change, et ce qu'il ne change pas
Ce que la démonstration établit : un bras robotisé peut, dans l'environnement spatial, saisir des éléments, les positionner et les assembler de façon répétable, avec un contrôle humain très espacé. ScienceDaily ajoute que l'expérience a révélé plusieurs pistes de simplification du matériel et de la procédure.
Ce qu'elle n'établit pas encore : l'assemblage d'une structure complète, à grande échelle, avec la précision exigée d'un miroir de télescope ou d'une antenne de grande taille. Entre une antenne de 1,4 mètre et un réflecteur de plusieurs dizaines de mètres, le saut est considérable. Le New Atlas observe d'ailleurs, avec ironie, que le mot « automatisé » porte pour l'instant une charge importante, et que construire une première section est le point de départ de tout chantier.
La DARPA, elle, présente le résultat comme un début. « Ce n'est pas un point final, c'est un commencement », a déclaré Detor. La suite dépendra de l'appétit des agences civiles et des industriels pour une architecture « en kit », et de la capacité à accélérer des cadences d'assemblage encore très lentes. Pour l'instant, ASTRA livre ce que l'on attend d'une première démonstration : une preuve que la chose est possible, et une liste précise de ce qu'il reste à résoudre.